Hur länge kan ROV:er stanna under vatten?
News Details
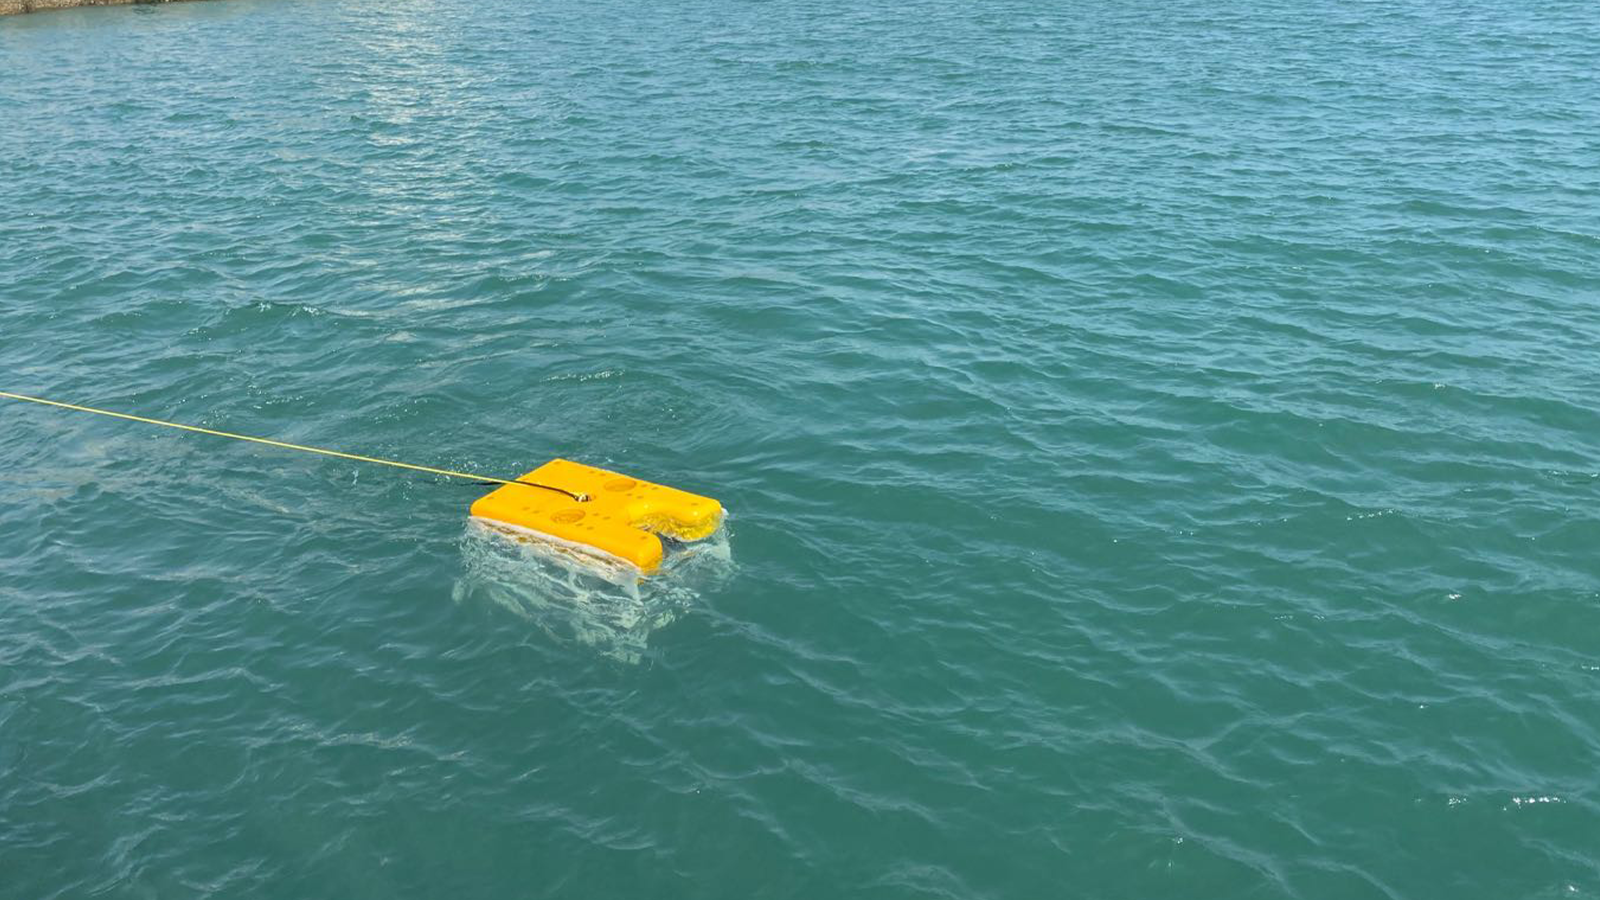
Marina industrier, offshoreoljeplattformar och marin forskarteam förlitar sig starkt på fjärrstyrda fordon för att utföra komplexa uppgifter under vatten. Till skillnad från autonoma system som körs på interna batterier, förblir ett fjärrstyrt fordon fysiskt anslutet till ett ytfartyg eller en plattform via en umbilikalt tetherkabel. På grund av denna strukturella skillnad uppstår ofta en vanlig fråga under planeringen av havsprojekt: hur länge kan en ROV under vatten faktiskt förbli nedsänkt?
I teorin kan ett tetherat undervattenssystem förbli nedsänkt nästan oändligt. Men operativa faktorer i verkligheten, underhållsbegäran och pilottrötthet skapar praktiska gränser för total ROV-dykningstid. Här är en tydlig översikt över hur tetherad ström fungerar och vad som bestämmer verklig undervattensvaraktighet.
Hemligheten med oändlig ström: Tetherade operationer
Det primära fördelen med en undervattens ROV-varaktighet beror på hur den får elektrisk ström. Medan o tetherade fordon är beroende av begränsade onboardbatterier, tar en ROV emot kontinuerlig ström från ytfartyget.
-
Kontinuerlig ytström: Högspänningsel strömmar direkt ner genom umbilikalkabeln för att driva fordonets thruster, ljus och tunga hydraulverktyg.
-
Oändlig utplaceringspotential: Eftersom strömmen flödar kontinuerligt behöver fordonet inte återvända till ytan var några timmar för att ladda batterier.
-
Tunga operationer: Kontinuerlig ström tillåter fordonet att köra strömhungriga verktyg, såsom tunga robotarmar, högtrycksvattenstrålar och specialiserade skärsågar, i dagar i sträck.
Praktiska faktorer som begränsar ROV-dykningstid
Även om elektrisk ström är oändlig, kan ett ROV under vatten-system inte förbli under havsytan för alltid. Flera praktiska faktorer i verkligheten kräver att ytteam återhämtar fordonet periodiskt.
1. Maskinellt slitage på utrustning och termiska gränser
Kontinuerlig drift skapar mekanisk stress på rörliga delar. Thruster-sälar, hydraulpumpar och roterande fogar upplever kontinuerligt slitage medan de är nedsänkta. Dessutom kan långvariga körningar under tung belastning överhetta hydraulvätska eller undervattenselektronik, vilket tvingar operatörer att ta enheten upp för kylning och underhåll.
2. Havsväder och ytförhållanden
Även om undervattensroboten fungerar perfekt kan ytväderförhållandena förändras snabbt. Tunga böljor, starka ytströmmar eller höga vindar gör det svårt att hålla ytstödarfartyget i position. Om ytvädret blir farligt måste besättningen återhämtar fordonet för att förhindra skador på umbilikalt tether.
3. Besättningsrotation och pilottrötthet
Att operera en komplex undervattens ROV-inspektion-plattform kräver hög koncentration och skicklig kontroll. ROV-piloter arbetar i skift, vanligtvis 12 timmar. Men långvariga fler dagars operationer kan tömma besättningen. Team väljer ofta att ta fordonet tillbaka till ytan under skiftbyten eller rutinmässiga däckkontroller för att inspectera hårdvara och byta piloter säkert.
4. Marin tillväxt och biofouling
Under långa utplaceringar i grunda eller varma vatten börjar marin livsform attacha sig till fordonskroppen, kameranorrar och sensorer. Tang, sjöborre och alger kan blockera kameravyer eller störa thruster-skydd, vilket kräver att ytteam tvättar ut utrustningen.
Hur PelagiX stödjer höguthålliga marina operationer
För att maximera operativ effektivitet under långvariga undervattensuppgifter förlitar moderna system på tre nyckelelement:-
Realtidsystemövervakning: Visuella gränssnitt tillåter ytteam att kontinuerligt kontrollera thruster-temperaturer, spänningsnivåer och hydraultryck, och fånga mindre slitageproblem innan de orsakar fel.
-
Robusta kontrollgränssnitt: Hållbara däckenheter ger piloter intuitiv kontroll, vilket minskar operatörströtthet under långa skift.
-
Integrerade dataströmmar: Tydliga video- och sensorströmmar möjliggör snabbare beslutsfattande, vilket hjälper team att utföra inspektionsuppgifter effektivt.
Balansera oändlig ström med säkra operationer
Så, hur länge kan en ROV under vatten-plattform verkligen förbli nere? Medan tetherad ström tillåter dessa robotar att förbli under vatten i veckor, kör de flesta kommersiella projekt kontinuerliga dykningar som varar mellan 24 timmar och 7 dagar innan de återvänder till däcket för snabbt underhåll.
Genom att balansera kontinuerlig ytström med regelmässiga mekaniska kontroller uppnår moderna marina team hög produktivitet utan att riskera utrustningsskador. Att arbeta med tillförlitliga marinetech-leverantörer som PelagiX säkerställer att dina undervattensoperationer förblir effektiva, säkra och fullt stödjande från start till slut.


