Vad är den största utmaningen för autonoma fordon i havet?
News Details
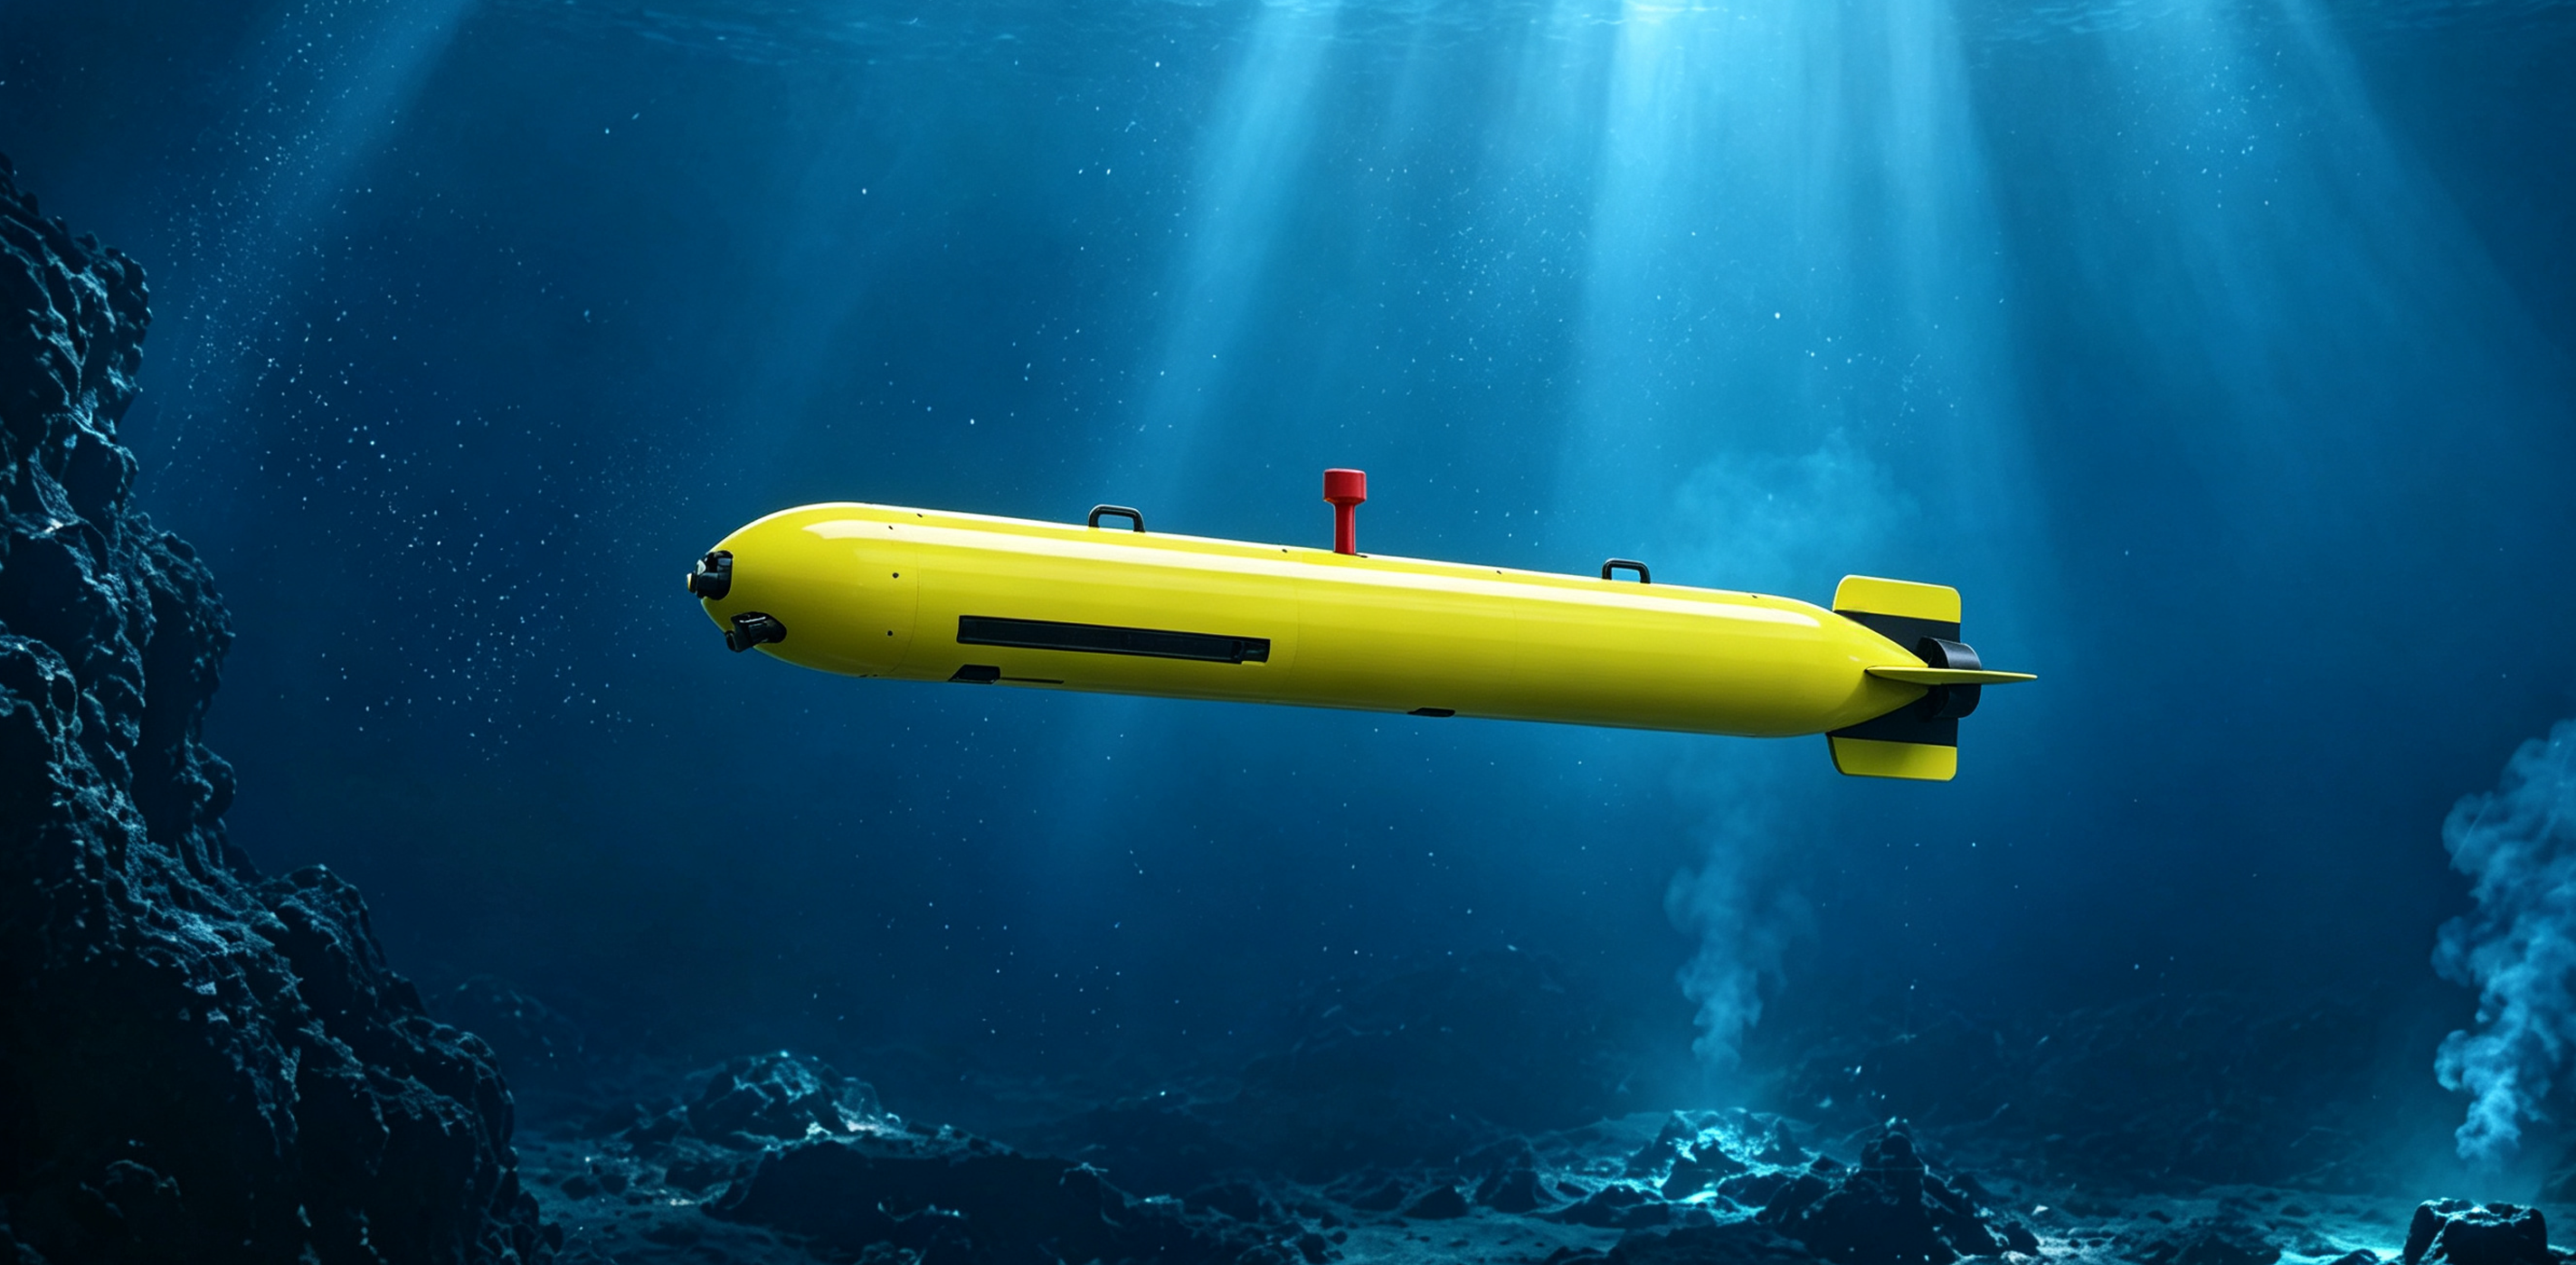
Autonom teknologi förändrar snabbt hur människor utforskar svåra miljöer. Medan självkörande bilar på land lockar mycket uppmärksamhet, står undervattensrobotiska system inför långt hårdare förhållanden. Att operera djupt under havet presenterar unika tekniska hinder. Så, vad är den största utmaningen för ett autonomt undervattensfordon som arbetar i det öppna havet?
Till skillnad från landfordon som förlitar sig på satellitsignaler och tydliga väglinjer, opererar ett auv autonomt undervattensfordon i en mörk, högtrycks miljö där standard trådlösa signaler misslyckas. Bland alla hinder förblir undervattensnavigering och realtids kommunikation den största utmaningen för undervattensrobotik idag.
Undervattensnavigering och kommunikationsbarriär
På land förlitar sig självkörande bilar på GPS-signaler, mobilnätverk och kameror för att veta var de är. Men radiovågor och GPS-signaler kan inte tränga mer än några tum in i havsvatten. Följaktligen kan ett undervattensautonomt fordon inte helt enkelt ansluta till en satellit för att kontrollera sin position.
-
Förlust av GPS-signaler: När en undervattensrobot nedsänks, slutar standard positioneringssystem att fungera helt. Därför måste fordonet förlita sig på onboard sensorer som Dopplerfartslogg (DVL) och tröghetsnavigeringssystem (INS).
-
Sensoravdrift över tid: Dödräkningsverktyg uppskattar position baserat på hastighet och riktning. Men små beräkningfel samlas upp under långa resor. Som ett resultat kan fordonet drifta av kurs om ytteams inte ger periodiska positionsuppdateringar.
-
Akustiska kommunikationsgränser: Eftersom radiovågor misslyckas i vatten, skickar undervattenssystem data med akustiska ljudvågor. Men ljud färdas långsamt genom vatten, och akustisk bandbredd är mycket smal. Därför förblir det nästan omöjligt att skicka högupplöst direktvideo eller stora datafiler tillbaka till ytan i realtid.
Andra stora hinder för undervattensrobotik
Medan navigering och kommunikation är topplistan, komplicerar flera andra hårda faktorer havsetableringar för företag med autonomt undervattensfordon:
1. Extremt vattentryck
Havstrycket ökar snabbt med djupet. Vid 3 000 meter under ytan är trycket 300 gånger större än vid havsnivå. Därför måste ingenjörer bygga tunga tryckskal från titan eller speciallegeringar för att skydda sköra elektronik från att krossas.
2. Begränsad batteri- och energitålighet
Undersökningar kräver ofta långa missions tider. Men att köra kraftfulla sonarsystem, ljusa ljusarrayer och strömmotorer förbrukar batterienergi snabbt. Att balansera fordonets vikt med batterikapacitet är en pågående teknisk kamp för autonoma undervattensfordon.
3. Dynamiska havsströmmar och låg synlighet
Havsströmmar kan plötsligt skicka små fordon av spår. Dessutom kan upprörda sediment och dimmigt vatten blinda optiska kameror. Därför måste en autonomt undervattensfordon auv-plattform förlita sig på akustisk sonar för att detektera hinder och undvika kollisioner i total mörker.
Hur PelagiX löser komplexa havsutmaningar
För att övervinna den tuffa havmiljön förlitar sig moderna marinsystem på tre viktiga lösningar:-
Integrerad multisensor navigering: Att kombinera optiska, akustiska och tröghetssensorer hjälper undervattensfordon att upprätthålla precis spårning över långa avstånd.
-
Robust dockbaserad övervakning: Portabla ytstationer ger stabila multikanallänkar för att övervaka fordonshälsan och skicka missionskommandon i realtid.
-
Smart energihantering: Effektiv energirouting gör att fordon kan spara batteristyrka under långa transiter så att de kan utföra djupvattentasker effektivt.
Framtiden för undervattensautonomi
Undervattensutforskning växer snabbt inom offshore energi, havsforskning och miljöskydd. Även om undervattensnavigering och kommunikation förblir svåra, stänger kontinuerliga genombrott i akustisk teknik och smarta sensorer gapet.
När moderna företag med autonomt undervattensfordon introducerar smartare, mer tillförlitliga plattformar, blir utforskningen av den djupa havet säkrare och långt mer effektiv. Genom att välja robust hårdvara och integrerade övervakningslösningar kan marinförare besegra de tuffaste havsutmaningarna och låsa upp hela potentialen hos undervattensupptäckt.


