AUV mot ROV: Välja rätt undervattensfordon för ett undersökningsprojekt
News Details
Att välja rätt undervattensfordon kan påverka mätkvaliteten, projektets tid, driftskostnaderna och datainsamlingen direkt. För många marina mätteam kommer valet ner till ett autonomt undervattensfordon (AUV) eller ettfjärrstyrt undervattensfordon (ROV).
Så vilket är bättre för ditt projekt?
Svaret beror på mätområdet, vattendjupet, nödvändig data, inspektionstasks och den behövd nivå av mänsklig kontroll. Denna AUV vs ROV-jämförelse förklarar de huvudsakliga skillnaderna och hjälper projektteam att fatta ett praktiskt val.
Vad är ett Autonomt Undervattensfordon?
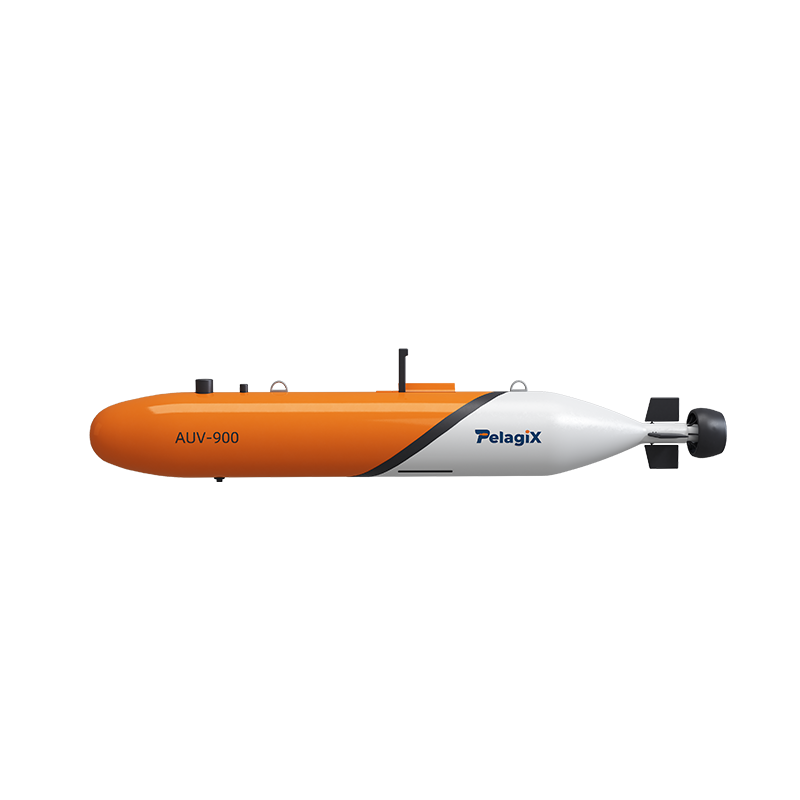
Ett autonomt undervattensfordon är en obemannad undervattensplattform designad för att operera med en hög grad av autonomi. Innan utplacering kan operatören definiera en uppdragsrutt, mätområde, driftsdjup och andra parametrar.
När det är under vatten använder AUV navigationssensorer och on-board kontrollsystem för att följa sin planerade uppdrag. Beroende på systemet och nyttolasten kan det samla information såsom bilder, sonardata, djupmätningar och annan mätedata.
AUV är särskilt användbara när ett projekt kräver systematisk täckning av ett stort undervattensområde. De kan resa utan en fysisk anslutning till ett ytfartyg, vilket gör att de kan röra sig effektivt genom öppet vatten.
Till exempel erbjuder PALEGIX AUV-system designade för applikationer inklusive djuphavsutforskning, marina ingenjörsmätningar, havsbottenkartering, undervattensinspektion och vetenskaplig forskning.
Vad är ett Fjärrstyrt Undervattensfordon?
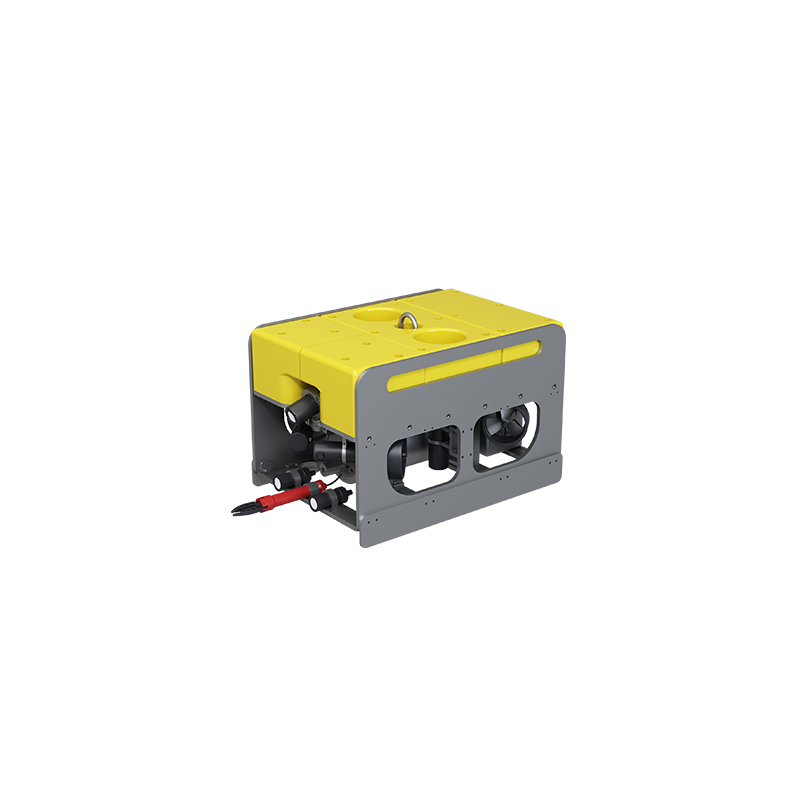
Ett fjärrstyrt undervattensfordon (ROV) styrs av en operatör från ytan. Fordonet är normalt anslutet till yt systemet genom en tether som bär ström, kontrollsignaler och data.
Eftersom operatören kan se live-information och styra fordonet direkt är ett ROV väl lämpat för inspektion och interventionsarbete. Piloten kan ändra riktning, justera position, närma sig ett mål och svara på föränderliga undervattensförhållanden i realtid.
ROV används ofta för undervattensinspektion, miljöövervakning, infrastrukturkontroller och undervattensunderhåll.
PALEGIX tillhandahåller ROV-system för applikationer såsom oceanografisk forskning, damminspektion, miljöövervakning och lätt rörledningsunderhåll.
AUV vs ROV: Nyckelskillnader
Den viktigaste skillnaden mellan ett AUV och ett ROV är hur fordonet styrs.
| Funktion | AUV | ROV |
|---|---|---|
| Kontroll | Autonom eller uppdragsbaserad | Direkt styrd av operatör |
| Ytan-anslutning | Ingen kontinuerlig tether krävs | Anslutet via tether |
| Bäst för | Områdesmätningar och kartering | Inspektion och intervention |
| Operatörsinvolvering | Lägre under uppdraget | Kontinuerlig eller frekvent |
| Mobilitet | Hög för öppet vattenuppdrag | Begränsad av tetherhantering |
| Realtidskontroll | Mer begränsad | Stark |
| Mätäckning | Effektiv för stora områden | Bättre för målområden |
| Typiska tasks | Kartering, utforskning, datainsamling | Inspektion, observation, underhåll |
Men detta betyder inte att ett system alltid är bättre än det andra. Istället är varje fordon designat kring olika driftsbehov.
När Ska Du Välja ett AUV?
Ett AUV är ofta det bättre valet när huvudmålet är att samla mätedata över ett stort område.
Till exempel, överväg ett havsbottenkarteringsprojekt som täcker flera kvadratkilometer. Ett AUV kan följa fördefinierade mätlinjer och samla data över målområdet. Eftersom det inte behöver en kontinuerlig tether kan det röra sig mer fritt.
Ett AUV kan vara ett starkt alternativ när ditt projekt kräver:
-
Storområdeshavsbottenkartering
-
Marina ingenjörsmätningar
-
Djuphavsutforskning
-
Upprepade mätuppdrag
-
Vetenskaplig forskning
-
Autonom datainsamling
-
Reducerad beroende av kontinuerlig ytkontroll
AUV kan också vara användbara när konsekventa mätvägar är viktiga. Ett planerat uppdrag gör att fordonet kan följa definierade rutter och samla data på ett repeterbart sätt.
För projekt som involverar långa mätlinjer eller stora områden kan detta förbättra drifteffektiviteten.
När Ska Du Välja ett ROV?
Ett ROV är generellt mer lämpligt när operatören behöver observera och styra fordonet i realtid.
Till exempel, om projektet involverar att inspectera en undervattensstruktur kan operatören behöva röra sig närmare ett specifikt område, ändra vyvinkeln eller undersöka ett oväntat objekt.
Ett ROV kan vara ett bättre val för:
-
Undervattensstrukturinspektion
-
Damminspektion
-
Rörledningsinspektion
-
Miljöövervakning
-
Undervattensobservation
-
Målad underhåll
-
Operationer som kräver direkt operatörskontroll
Tethern ger också en praktisk fördel. Den kan stödja kontinuerlig kommunikation och ström mellan ytsystemet och fordonet.
Därför, när realtidsbeslutsfattande är viktigare än autonom täckning, kan ett ROV ge större driftskontroll.
UUV-Jämförelse: Vilka Faktorer Är Mest Viktiga?
En praktisk UUV-jämförelse bör gå utöver den grundläggande skillnaden mellan autonoma och fjärrstyrda system.
Mätområde
Först, överväg storleken på det område du behöver täcka.
För breda mätområden kan ett AUV ge effektiv uppdragsbaserad täckning. För ett litet eller högt målade inspektionsområde kan ett ROV vara mer praktiskt.
Djupkrav
Därefter, kontrollera det erforderliga driftsdjupet.
Fordonets klassificerade djup måste matcha den faktiska mätmiljön. Till exempel erbjuder PALEGIX olika fordonplattformar för olika djupkrav, inklusive AUV-system designade för djuphavsapplikationer och ROV-system för grundare undervattensoperationer.
Därför bör djup vara en av de första specifikationerna som granskas under fordonvalet.
Data och Nyttolaster
Dina sensor- och nyttolastkrav spelar också roll.
Olika projekt kan kräva kameror, sonarsystem, navigationssensorer eller annan specialiserad utrustning. En modulär fordonplattform kan göra det enklare att konfigurera systemet kring en specifik mättask.
Av denna anledning bör köpare utvärdera inte bara fordonet själv, utan också dess nyttolastkapacitet, tillgängliga gränssnitt och integrationsalternativ.
Nivå av Operatörskontroll
Fråga hur mycket direkt kontroll ditt team behöver.
Om fordonet måste reagera omedelbart på vad operatören ser under vatten är ett ROV ofta det mer lämpliga valet. Om uppdraget kan planeras i förväg kan ett AUV ge större autonomi och driftsflexibilitet.
Uppdragsduration och Logistik
Slutligen, överväg hur fordonet kommer att utplaceras, återvinnas, matas med ström, övervakas och underhållas.
Ett AUV och ett ROV har olika stödkrav. Valet bör därför inkludera hela drifts processen snarare än fordonet ensamt.
Kan AUV och ROV Användas Tillsammans?
Ja. I vissa komplexa marina projekt kan AUV och ROV komplettera varandra.
Till exempel kan ett AUV först genomföra en bred mätning och identifiera områden som kräver närmare inspektion. Ett ROV kan sedan utplaceras för att undersöka valda mål i större detalj.
Denna metod kombinerar AUV:s storområdesmätkapacitet med ROV:s realtidskontroll.
När undervattensrobotik blir mer kapabel kan system såsom autonom navigering, undervattensmåligenkänning, dockning och multi-AUV-koordinering ytterligare utöka rollen för obemannade undervattensfordon.
Hur Man Väljer Mellan AUV och ROV
En enkel beslutsprocess kan hjälpa:
Välj ett AUV när:
-
Du behöver mäta ett stort område.
-
Uppdraget kan planeras i förväg.
-
Autonom drift är viktig.
-
Du behöver konsekventa mätvägar.
-
Huvudmålet är datainsamling och kartering.
Välj ett ROV när:
-
Du behöver direkt operatörskontroll.
-
Realtid video eller observation är viktig.
-
Målområdet är relativt specifikt.
-
Projektet involverar inspektion eller intervention.
-
Fordonet kan behöva svara snabbt på föränderliga förhållanden.
Om ditt projekt inkluderar både storområdeskartering och detaljerad inspektion kan användning av båda plattformarna vara den mest effektiva lösningen.
Välj Rätt Undervattensfordon för Ditt Projekt
Det finns ingen universell vinnare i en AUV vs ROV-jämförelse. Det rätta valet beror på vad du behöver att fordonet ska göra.
Ett AUV är generellt lämpat för autonoma mätningar, havsbottenkartering, utforskning och storområdesdatainsamling. Ett ROV är bättre lämpat för realtidsinspektion, observation och tasks som kräver kontinuerlig operatörskontroll.
PALEGIX utvecklar och levererar AUV- och ROV-system, tillsammans med kärnkomponenter, mjukvarusystem, AI-baserade undervattens teknologier och ingenjörstjänster. Dess produktportfölj inkluderar autonoma undervattensfordon och fjärrstyrda undervattensfordon designade för olika undervattensdriftskrav.
Innan du väljer ett system, definiera ditt mätområde, djup, nyttolast, datakrav, kontrollbehov och utplaceringstillstånd. Med dessa faktorer tydligt definierade kan du välja ett undervattensfordon som passar de faktiska kraven på ditt projekt.
För projekt-specifikt fordonval, systemkonfiguration eller ingenjörs samarbete,


