Högverkningsunder vattenthruster för AUV- och ROV-plattformar
News Details

Undervattensfarkoster behöver stabil, effektiv och tillförlitlig rörelse. Oavsett om plattformen är en AUV eller en ROV har drivsystemet direkt effekt på kontroll, energianvändning och datakvalitet.
En hög-effektiv undervattensdrivare hjälper farkosten att röra sig med mindre energiförlust. Den kan också stödja längre arbetstid, jämnare hantering och bättre stabilitet nära undervattensstrukturer. För team som arbetar med marin forskning, havsbottenkartläggning, damminspektion, hamnarbeten, offshore vindinspektion och rörledningskontroller kan detta göra dagliga operationer enklare och mer kostnadseffektiva.
PALEGIX utvecklar AUV:er, ROV:er, kärnkomponenter, sensorer och mjukvarusystem för civila undervattensapplikationer. Som tillverkare av undervattensdrivare fokuserar PALEGIX på praktisk prestanda för verkliga marintasker.
Varför Drivar effektivitet är viktig
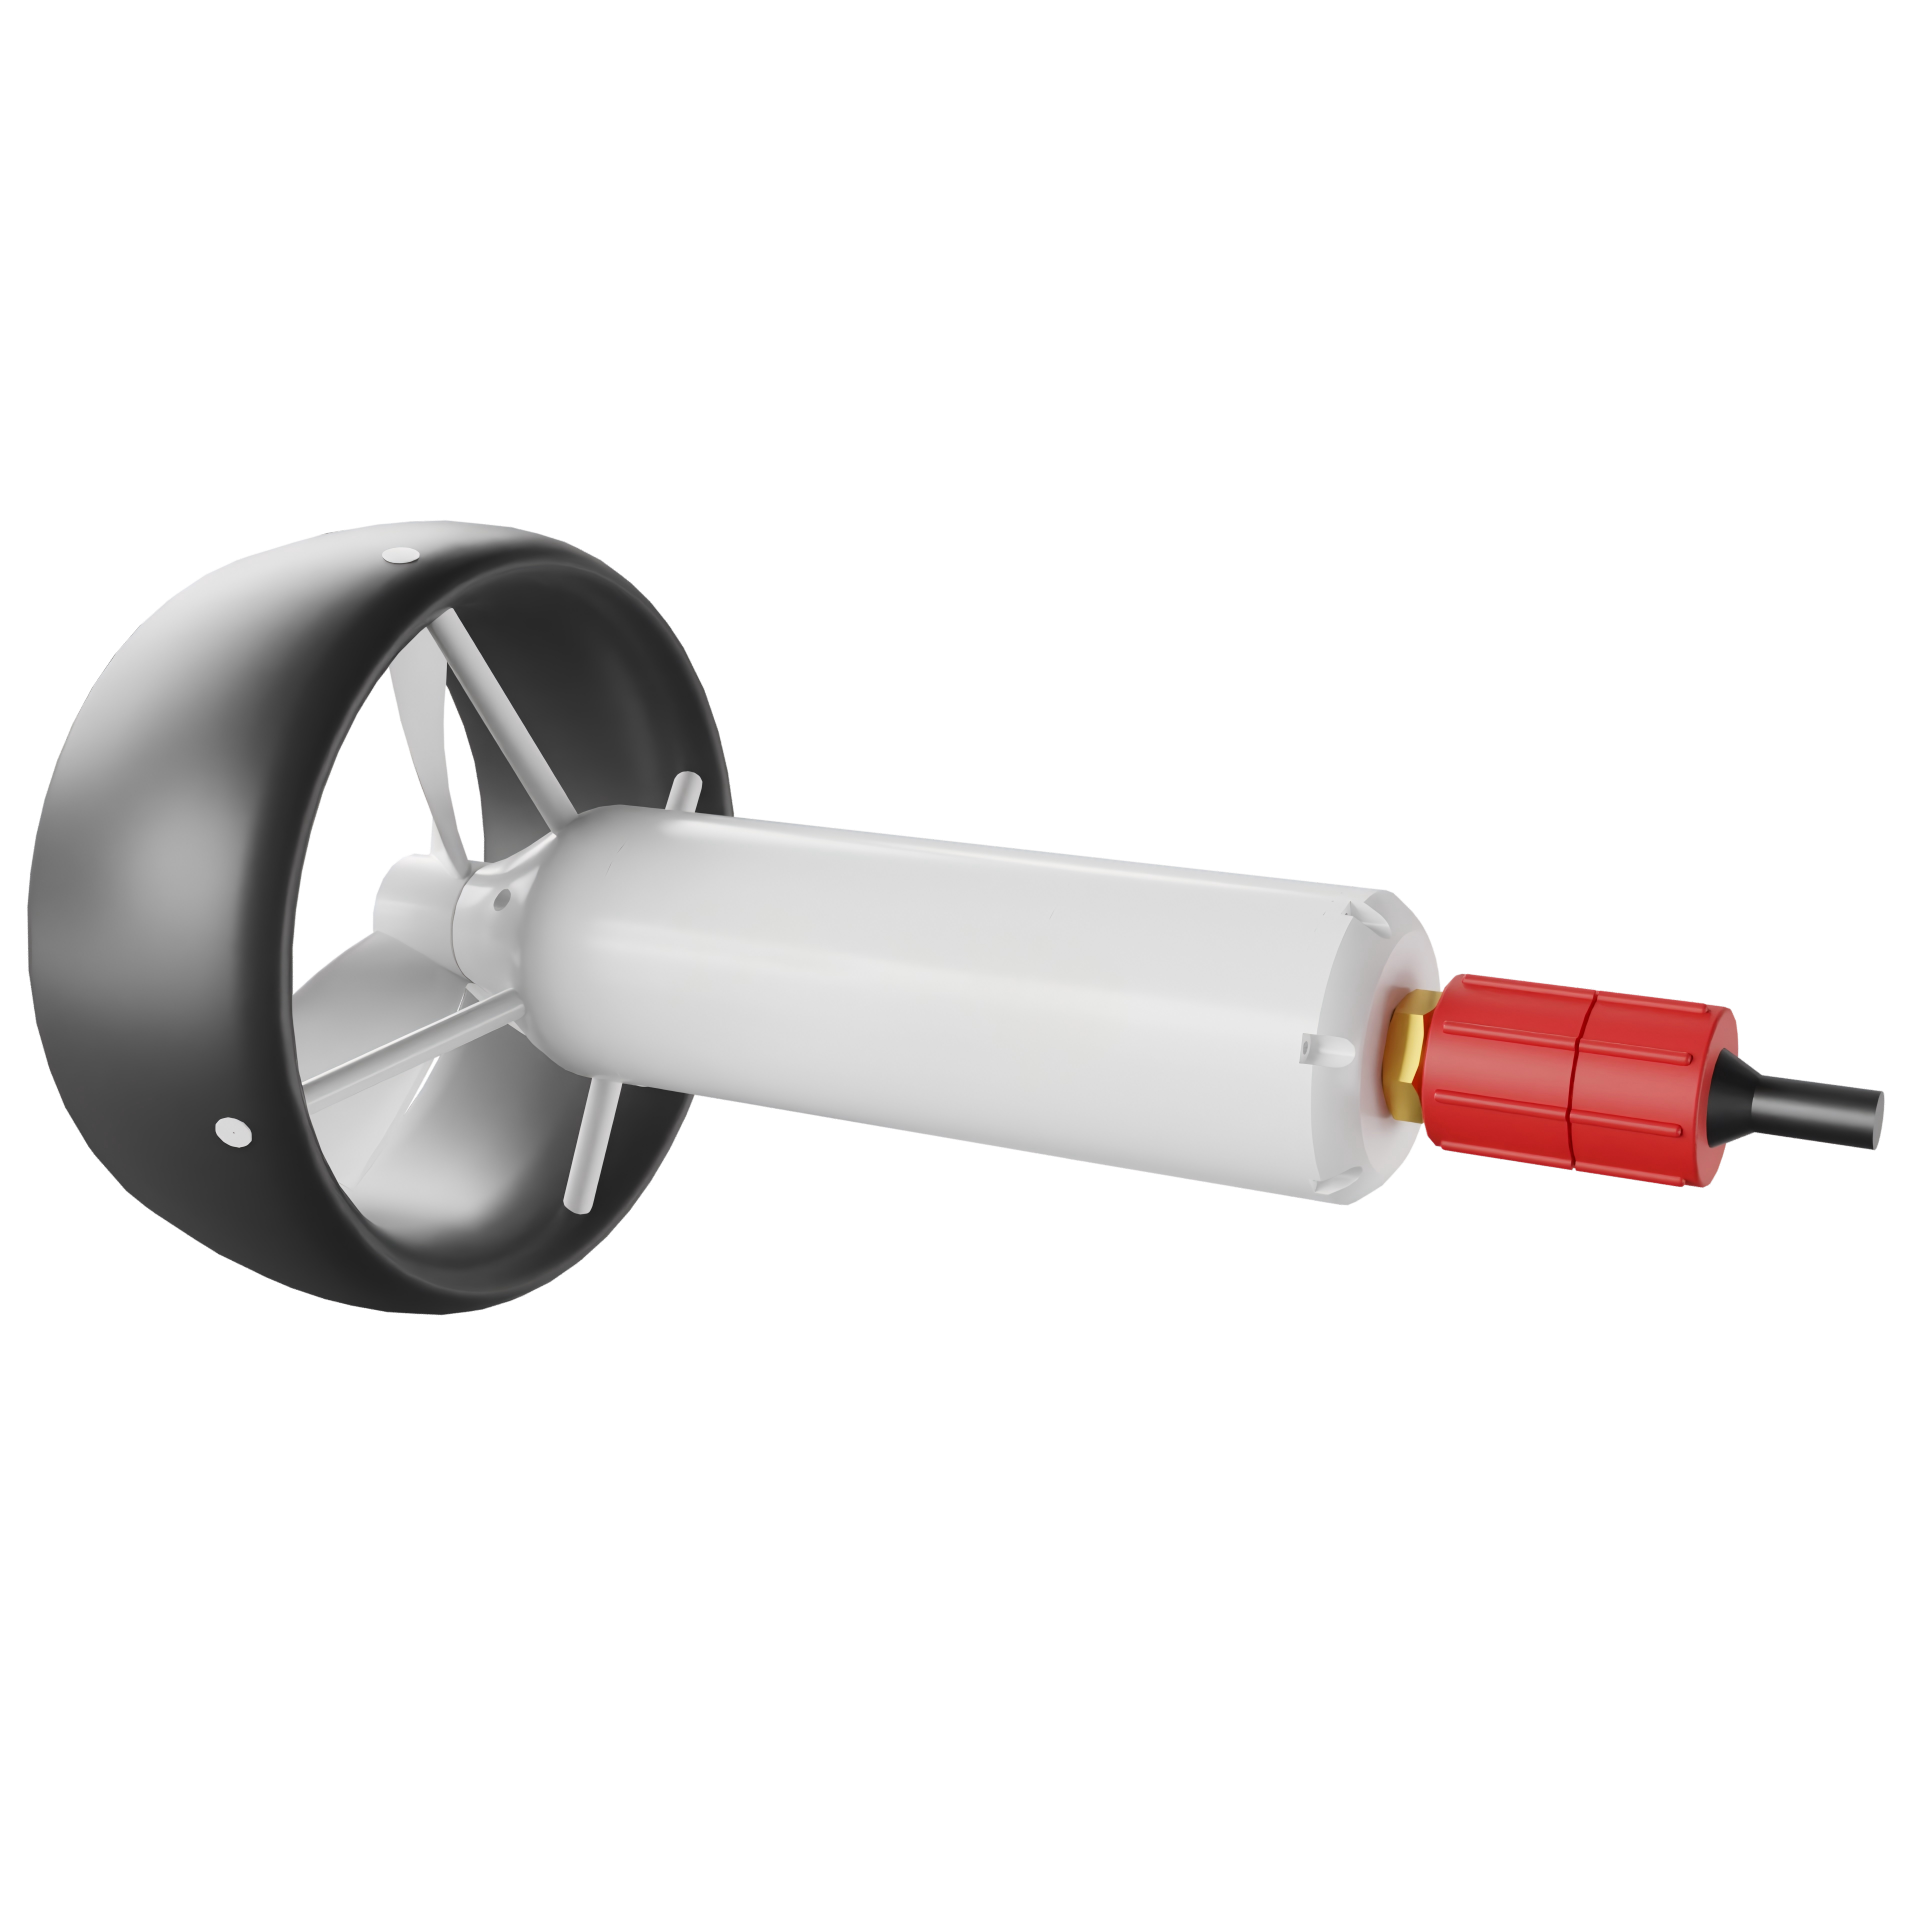
Drivare omvandlar elektrisk energi till undervattensrörelse. Om systemet inte är effektivt går mer energi förlorad som värme, drag eller vibrationer. Som resultat kan farkosten ha kortare driftstid och svagare kontroll.
Däremot använder en hög-effektiv undervattensdrivare energi mer effektivt. Detta hjälper AUV:en eller ROV:en att arbeta längre och röra sig med större precision. Det minskar också belastningen på energisystemet.
För AUV-plattformar kan bättre effektivitet stödja längre undersökningsrutter. För ROV-plattformar kan bättre ROV-framdrivning hjälpa operatörer att hålla en stabil vy under inspektion och datainsamling. I båda fallen stödjer effektiv drivkraft bättre resultat.
Drivarens roll i AUV-plattformar
AUV:er arbetar utan ytkabel under normal drift. Därför är energianvändning en viktig designfaktor. Varje del av systemet måste planeras med omsorg, och drivaren är en av de viktigaste delarna.
En effektiv drivare hjälper AUV:en att röra sig genom vattnet med lägre energibehov. Detta kan stödja längre rutter, bredare undersökningsområden och bättre missionsplanering för oceanografisk forskning, havsbottenkartläggning och undervattensmiljöövervakning.
Även jämn drivkraft hjälper AUV:en att hålla en stabil väg. Detta är användbart när man samlar in sonardata, CTD-data, havsbottenbilder eller andra vetenskapliga poster. När rörelsen är stabil är data ofta enklare att granska och jämföra.
Drivarens roll i ROV-plattformar
ROV:er styrs från ytan och används ofta för inspektion, provtagning, reparationsstöd och nära undervattensuppgifter. Eftersom operatörer styr farkosten i realtid måste ROV-framdrivningen vara responsiv och stabil.
Ett starkt ROV-framdrivningssystem hjälper farkosten att röra sig framåt, bakåt, sidledes, upp och ner. Det hjälper också ROV:en att hålla position nära en struktur medan kameror, ljus, sonar eller verktyg används.
Till exempel, under damminspektion eller offshore vindfondationskontroller kan operatören behöva röra sig långsamt och hålla kameran stabil. Ett väl designat drivsystem gör detta enklare. Det minskar också operatörsmötighet under långa arbetstider.
Vad är en vektordrivarlayout?
En vektordrivarlayout använder vinklade drivare för att skapa flerdirektionell rörelse. Istället för att bara pusha farkosten framåt eller uppåt kan systemet kombinera drivkraft från flera riktningar.
Detta ger farkosten bättre kontroll i trånga utrymmen. Det tillåter också jämn sidrörelse, svängning och stabil hovring. För många ROV:er är en vektordrivardesign användbar eftersom den stödjer précis hantering nära undervattensstrukturer.
PALEGIX ROV-plattformar inkluderar modeller med vektorframdrivningslayout som är designade för civil inspektion, miljöövervakning och undervattensdatainsamling. Denna typ av design hjälper operatörer att röra sig med mer förtroende på komplexa arbetsplatser.
Nyckelfunktioner hos en hög-effektiv undervattensdrivare
När man jämför drivare bör köpare titta bortom storlek och drivkraftsvärde. En bra drivare bör erbjuda balanserad prestanda över flera områden.
Viktiga funktioner inkluderar:
Hög drivkraftsutdata med låg energianvändning.
Stabil prestanda vid den planerade arbetstiefden.
Jämn hastighetskontroll vid låga och höga hastigheter.
Låg vibration för bättre sensor- och bilddata.
Stark tätning för långsiktig undervattensanvändning.
Korrosionsbeständiga material för marina miljöer.
Enkel rengöring, service och utbyte.
Bra kompatibilitet med farkostens kontrollsystem.
Tillsammans hjälper dessa funktioner drivaren att prestera bra i fältarbetet, inte bara i en testmiljö.
Anpassa drivare till nyttolast- och uppgiftsbehov
Den rätta drivaren beror på farkostens storlek, nyttolast, djup, tetherdrag och arbetstyp. En liten ROV som används för lätt inspektion kan behöva en kompakt och effektiv uppsättning. En större ROV med kameror, sonar och verktyg kan behöva mer drivkraft och starkare kontroll.
För AUV:er måste valet av drivare också matcha den planerade rutan och batteristorleken. Om farkosten behöver täcka en lång sträcka blir effektivitet ännu viktigare. Om den behöver röra sig långsamt för detaljerad datainsamling är fin hastighetskontroll viktig.
Dessutom kan förändringar i nyttolast påverka balans och rörelse. När extra sensorer eller verktyg läggs till måste drivsystemet fortfarande hålla farkosten stabil. Därför bör köpare granska framdrivning och nyttolast tillsammans.
Hur drivardesign påverkar datakvalitet
Rörkvalitet kan påverka de data som samlas in under vattnet. Om farkosten skakar, drifter eller rör sig för snabbt kan bilder suddas ut och sensorläsningar bli mindre stabila.
Ett bra ROV-framdrivningssystem stödjer jämn rörelse. Det hjälper operatören att hålla kameror och sensorer i rätt vinkel. Dessutom hjälper en stabil AUV-drivaruppsättning farkosten att följa en planerad undersökningslinje med bättre noggrannhet.
Detta är särskilt användbart för havsbottenkartläggning, undervattensstruktursinspektion, marin miljöövervakning och vetenskaplig forskning. Bättre rörelse leder ofta till bättre data.
Vad B2B-köpare bör fråga innan de väljer en drivare
Innan man väljer en drivare eller en fullständig AUV- eller ROV-plattform bör köpare förbereda en tydlig projektprofil.
Användbara frågor inkluderar:
Vilken typ av farkost kommer att använda drivaren?
Vad är den planerade arbetstiefden?
Vilken nyttolast kommer plattformen att bära?
Kommer systemet att fungera i stilla vatten, ström eller begränsade utrymmen?
Behövs précis hovring?
Hur långt bör varje operation varar?
Vilken strömförsörjning är tillgänglig?
Hur lätt är underhåll på fältet?
Vilka reservdelar och stöd är tillgängliga?
Dessa frågor hjälper leverantören att rekommendera ett system som passar verkliga arbetsbehov.
Varför välja PALEGIX som tillverkare av undervattensdrivare?
PALEGIX arbetar med AUV:er, ROV:er, undervattenskomponenter, sensorer och mjukvarusystem. Denna helsystemserfarenhet hjälper teamet att designa drivare som fungerar väl med hela plattformen.
Istället för att behandla drivaren som en separat del tar PALEGIX hänsyn till farkostens form, nyttolast, kontrollmjukvara, energibehov och fältanvändning. Detta hjälper att förbättra stabilitet, effektivitet och långsiktig tillförlitlighet.
För köpare betyder detta bättre stöd från systemplanering till fältdrift. Det gör också framtida uppgraderingar enklare när projektbehov ändras.
Bygg bättre AUV- och ROV-plattformar med effektiva drivare
En hög-effektiv undervattensdrivare är en nyckel del av varje tillförlitlig undervattensfarkost. Den förbättrar rörelse, förlänger driftstid, stödjer bättre kontroll och hjälper team att samla in klarare data.
För AUV:er stödjer effektiva drivare längre undersökningsrutter och stabil autonom rörelse. För ROV:er hjälper stark ROV-framdrivning och vektordrivarlayouter operatörer att arbeta med precision på verkliga undervattensplatser.
PALEGIX tillhandahåller AUV-, ROV- och undervattenskomponentlösningar för civilt marint arbete, inklusive oceanografisk forskning, havsbottenkartläggning, undervattensinspektion och miljöövervakning. Lär dig mer om PALEGIX undervattenssystem på vår webbplats.


