Interventions-klassad AUV kontra arbetsklassad ROV: När är hybridautonomi förnuftigt?
News Details
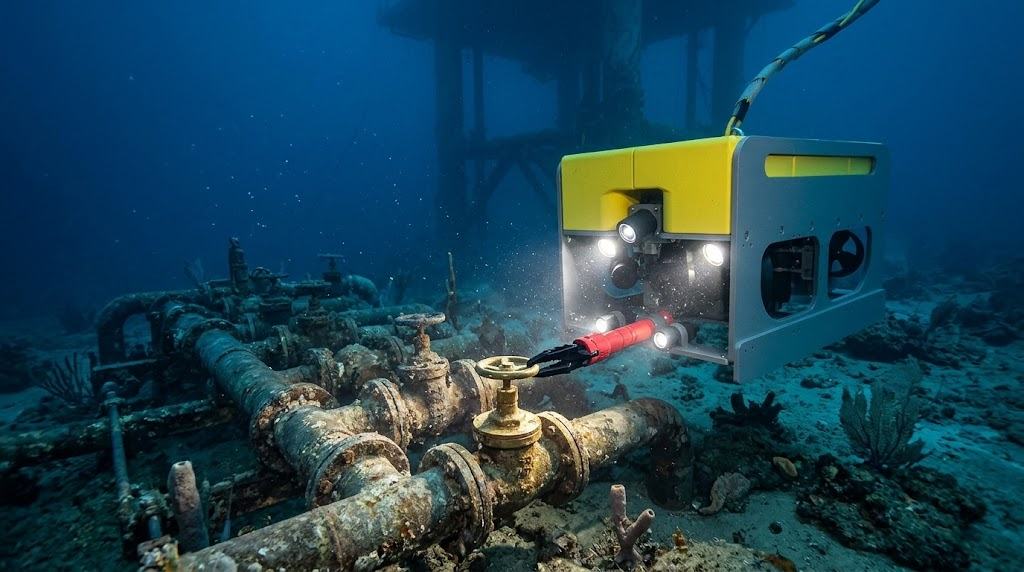
Att utforska havets djup kräver avancerad och pålitlig utrustning. Under många år förlitade sig företag starkt på standardiserade undervattensfarkoster för att utföra komplexa uppgifter. Idag växer debatten snabbt kring valet mellan en interventionsklassad AUV och ett traditionellt system. Varje teknik erbjuder unika styrkor för djupvattenprojekt.
Branschproffs frågar sig ofta när man ska använda tjudrade maskiner kontra autonoma system. Genom att förstå hur en undervattensmanipulerande AUV jämförs med standardverktyg kan operatörer välja rätt utrustning för sina projekt. I den här artikeln kommer vi att granska båda teknikerna och titta på varför hybrid autonomi förändrar det moderna undervattensarbetet.
Förståelse för Work-Class ROV och deras begränsningar
En traditionell work-class-maskin förblir ett pålitligt val för offshore-operationer. Den hålls ansluten till ett fartygsdäck via en tjumbarkabel (umbilical). Detta tjuder levererar konstant ström och en direkt kommunikationslänk. Tack vare denna direkta anslutning kan operatörer kontrollera farkosten med hög precision.
Att driva ett tjudrat system medför dock betydande utmaningar. Ytfartyg kostar mycket pengar att chartra varje enskild dag. Dessutom kan starka havsströmmar trycka emot den långa kabeln, vilket försvårar navigeringen på stora djup. Även om dessa system utmärker sig i tunga uppgifter, är deras räckvidd alltid begränsad av det fysiska tjudret.
Framväxten av interventionsklassade AUV:er
För att lösa begränsningarna hos tjudrade system utvecklade ingenjörer autonoma lösningar. En interventions-AUV arbetar utan en fysisk navelkabel. Den rör sig fritt genom vattnet, driven av inbyggda batterier och guidad av avancerad programvara.
Eftersom den saknar ett tjuder kan denna autonoma maskin färdas mycket snabbare och täcka större avstånd. Den behöver inte ett enormt supportfartyg som svävar direkt ovanför sig för varje mindre uppgift. Pelagix designar banbrytande undervattenteknik som tänjer på gränserna för autonomi, vilket möjliggör effektiv långvägs undervattensnavigering och datainsamling.
Varför hybrid-AUV-ROV-system är rimliga
Både autonom och tjudrad teknik har tydliga för- och nackdelar. Därför skapade ingenjörer en smart lösning som kombinerar de bästa egenskaperna från båda världarna: hybrid-AUV-ROV.
En hybrid-AUV-ROV kan färdas fritt som en autonom farkost för att nå avlägsna undervattensområden. Väl framme vid arbetsplatsen kan den docka eller växla läge för att utföra känsliga operationer. Denna flexibilitet minskar behovet av stora ytfartyg och sänker de totala projektkostnaderna.
Drivkraft för undervattens-IMR och komplexa interventioner
Underhålls- och reparationsuppgifter kräver avancerad fysisk interaktion med undervattensinfrastruktur. En modern undervattens-IMR-robot hanterar inspektion, underhåll och reparation effektivt utan att riskera människors säkerhet.
När den är utrustad med robotarmar kan en undervattensmanipulerande AUV vrida ventiler, rengöra strukturer och åtgärda mindre fel i rörledningar. Pelagix utvecklar robusta undervattenssystem som ger den höga nyttolastkapacitet och stabilitet som krävs för dessa krävande uppgifter. Genom att kombinera autonomi med fysisk intervention kan företag slutföra djupvattenprojekt snabbare och säkrare än någonsin tidigare.
Slutsats
Att välja rätt undervattenteknik beror på målen för ditt projekt. Även om traditionella system fortfarande är användbara för lokalt tungt arbete, erbjuder en interventionsklassad AUV oöverträffad frihet och räckvidd. I slutändan hjälper införandet av en hybrid-AUV-ROV eller en specialiserad undervattens-IMR-robot företag att spara pengar och förbättra effektiviteten. När marintekniken fortsätter att utvecklas kommer smart automatisering att forma framtiden för alla undervattensoperationer.


