Vanliga frågor om ROV: Obemannade undervattensfarkoster
News Details
1. Vad är en ROV?
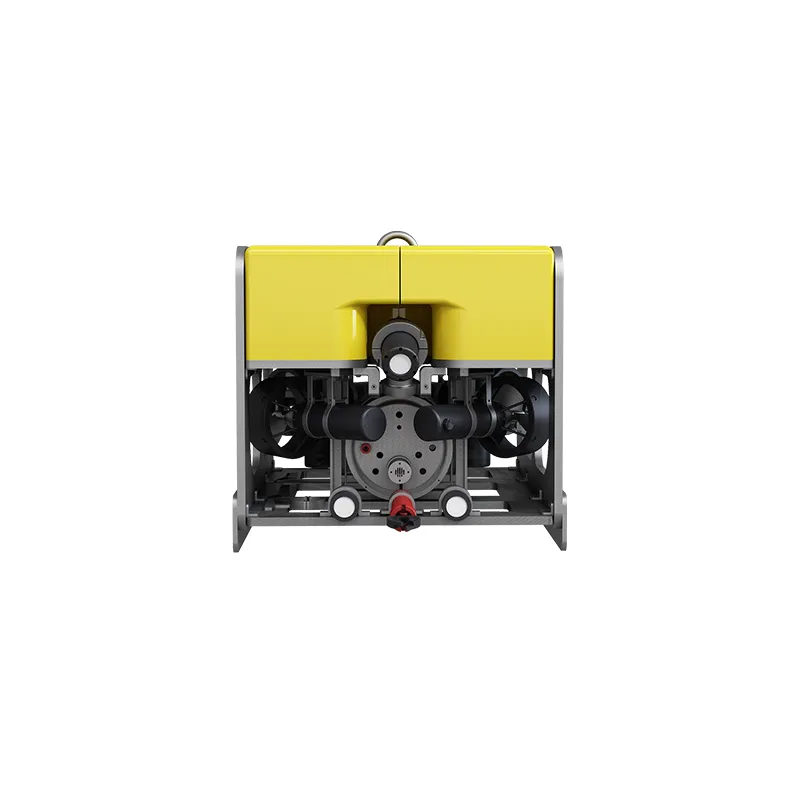
En ROV, eller Fjärrstyrt undervattensfarkost, är en obemannad undervattensfarkost som styrs av en operatör från ytan. Den är kopplad till en kontrollstation på ytan via en vajer som bär kommunikationssignaler och, beroende på systemet, elektrisk ström.
Utrustad med kameror, lampor och andra uppdragsspecifika verktyg gör en ROV det möjligt för operatörer att observera och arbeta under vattnet utan att själva behöva gå i vattnet.
2. Vad är skillnaden mellan en ROV och en AUV?
En ROV styrs vanligtvis av en operatör i realtid via en vajer. Den lämpar sig väl för uppgifter som kräver direktvideo, noggrann inspektion eller direkt interaktion med undervattensobjekt.
En AUV, eller Autonom undervattensfarkost, följer vanligtvis ett programmerat uppdrag med begränsad inblandning från ytan. AUV:er används ofta för kartläggning av havsbotten, marina undersökningar och datainsamling över större områden.
De två teknikerna kan också fungera tillsammans. Till exempel kan en AUV först kartlägga ett område, medan en ROV senare kan inspektera utvalda platser mer i detalj.
3. Vad används ROV:er till?
ROV:er stöder ett brett spektrum av undervattensinspektion, forskning och ingenjörsaktiviteter, inklusive:
- Inspektion av dammar, reservoarer och undervattensstrukturer
- Inspektion av rörledningar och undervattensinfrastruktur
- Miljöövervakning till havs
- Oceanografisk forskning och observation
- Undervattenssök och visuella undersökningar
- Lätt underhåll av undervattensinstallationer, beroende på farkost och verktyg
Pelagix ROV-lösningar är utformade för marin forskning, undervattensinspektion och undervattensoperationer.
4. Vilka ROV-modeller erbjuder Pelagix?
Pelagix erbjuder de fjärrstyrda undervattensfarkosterna ROV-050 och ROV-100.
| Modell | Maximalt arbetdjup | Lastkapacitet | Typiska tillämpningar |
| ROV-050 | 300 m | 15 kg | Undervattensinspektion, miljöövervakning och lätt underhåll av rörledningar |
| ROV-100 | 300 m | 30 kg | Oceanografisk forskning, damminspektion och undervattensoperationer |
Den mest lämpliga modellen beror på driftsmiljön, erforderlig lastkapacitet och uppdragsmålen.
5. Hur djupt kan en Pelagix-ROV arbeta?
Både ROV-050 och ROV-100 är klassade för ett maximalt arbetdjup på 300 meter. Den kompletta systemkonfigurationen, inklusive vajer, kameror, sensorer och andra tillbehör, bör också vara lämplig för det planerade arbetdjupet.
Kontakta Pelagix med dina projektkrav för att bekräfta den lämpliga konfigurationen.
6. Hur styrs en ROV?
En ROV-pilot styr farkosten från en ytstation med hjälp av ett kontrollgränssnitt och information i realtid från de ombordvarande kamerorna och instrumenten. Piloten justerar farkostens rörelse och position för att inspektera ett område eller utföra en uppgift.
Andra teammedlemmar kan övervaka videoströmmen, hantera vajern, registrera observationer eller använda ytterligare utrustning, beroende på uppdraget.
7. Transporterar en ROV människor under vattnet?
Nej. En ROV är en obemannad undervattensfarkost. Dess operatörer stannar kvar på ytan medan de styr farkosten på avstånd.
Detta gör det möjligt för team att observera undervattensmiljöer och utföra vissa uppgifter utan att skicka en person i vattnet.
8. Hur länge kan en ROV vistas under vattnet?
Dykets varaktighet beror på farkostens konfiguration och driftsförhållandena. För en ROV som försörjs från ytan kan vajern leverera ström under hela uppdraget, men praktiska begränsningar gäller fortfarande.
Väder, strömmar, utrustningens skick, underhållsbehov, vajerhantering och operatörsskift kan alla påverka hur länge ett dyk varar. Kontakta Pelagix för information om driftsättet för en specifik ROV-konfiguration.
9. Vilka kameror och instrument kan användas på en ROV?
ROV:er använder vanligtvis undervattenskameror och lampor för navigering och visuell inspektion. Beroende på modell och uppdrag kan ytterligare utrustning inkludera ekolod, miljösensorer, positioneringsutrustning eller verktyg för undervattensintervention.
Tillgängliga instrument och integrationsalternativ beror på farkostens lastkapacitet, gränssnitt och projektkrav.
10. Kan Pelagix ROV:er bära ytterligare sensorer eller verktyg?
ROV-050 har en angiven lastkapacitet på 15 kg, medan ROV-100 har en angiven lastkapacitet på 30 kg. De verktyg och sensorer som kan integreras beror på deras storlek, vikt, strömbehov, kommunikationsgränssnitt och driftsmiljön.
Vänligen meddela Pelagix vilken utrustning och vilka uppdrag du tänker använda för att kontrollera kompatibiliteten.
11. Vad är skillnaden mellan ROV-050 och ROV-100?
Båda modellerna är klassade till 300 meter, men de erbjuder olika lastkapacitet. ROV-050 har en lastkapacitet på 15 kg och är utformad för tillämpningar som undervattensinspektion och miljöövervakning. ROV-100 har en lastkapacitet på 30 kg för projekt som kan kräva en större last.
Valet mellan dem beror också på verktyg, driftsförhållanden och operativa krav.
12. Kan en ROV användas för inspektion av dammar och rörledningar?
Ja. ROV:er kan användas för att visuellt inspektera undervattensstrukturer som dammytor, portar, intag och rörledningar. Direktvideo kan hjälpa operatörer att identifiera områden som kan behöva närmare undersökning, till exempel sedimentansamlingar, ytskador eller korrosion.
Inspektionsomfattningen beror på sikten, åtkomsten, vattenförhållandena och den utrustning som är monterad på ROV:en.
13. Kan en ROV fungera i vatten med låg sikt?
ROV:er kan fungera under svåra siktförhållanden, men kvaliteten på den visuella inspektionen beror på faktorer som suspenderat sediment, belysning och vattenrörelse. När kamerans sikt är begränsad kan lämplig ekolodsutrustning hjälpa operatörerna att förstå sin omgivning.
Den lämpliga sensorkonfigurationen bör väljas utifrån platsen och inspektionsmålen.
14. Hur sjösätts och bärgas en ROV?
En ROV sjösätts från en lämplig plats på ytan, till exempel ett fartyg, en plattform eller en strandbaserad plats. Efter att ha slutfört sitt uppdrag återvänder piloten den till ytan, där teamet bärgar den med hjälp av utrustning som är lämplig för farkostens storlek, vikt och driftsförhållanden.
Planeringen av sjösättning och bärgning bör ta hänsyn till vattenförhållanden, tillträde, tillgängligt utrymme och vajerhantering.
15. Hur många personer behövs för att köra en ROV?
Antalet personer beror på farkosten, uppdraget och driftsmiljön. Ett team kan bestå av en ROV-pilot, en person som hanterar vajern och personal som ansvarar för inspektion, dataregistrering eller ytterligare utrustning.
Mer komplexa operationer kan kräva ytterligare tekniker och supportpersonal.
16. Hur väljer jag rätt ROV för mitt projekt?
Börja med att överväga ditt maximala arbetdjup, vilka uppgifter farkosten måste utföra och vilken utrustning den måste bära. Det är också användbart att bedöma:
- Vattensikt och strömmar
- Kamera-, ljus- och sensorbehov
- Lastkapacitet och verktygskompatibilitet
- Vajerlängd och driftsförhållanden
- Tillgängligt ytutrymme och personal
- Datainsamling och rapporteringskrav
Pelagix kan hjälpa dig att diskutera de tillgängliga ROV-alternativen och identifiera en konfiguration som passar din tillämpning.
17. Hur kan jag begära en offert för en Pelagix-ROV?
Vänligen kontakta Pelagix med din avsedda tillämpning, arbetdjup, plats, erforderliga sensorer eller verktyg och andra projektkrav. Denna information kommer att hjälpa teamet att rekommendera en lämplig modell och utarbeta en offert.


