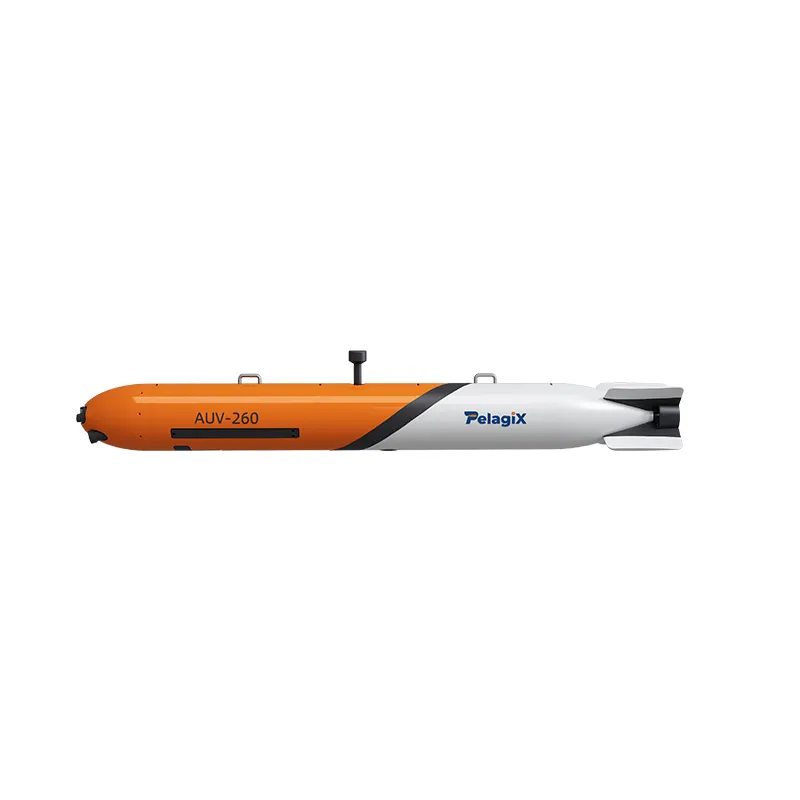
AUV-260 Liten AUV | Djupdykande Autonomt Undervattensfordon för Marina Tillämpningar
Produktinformation
Varumärke:
PALEGIX
Modell:
AUV-260


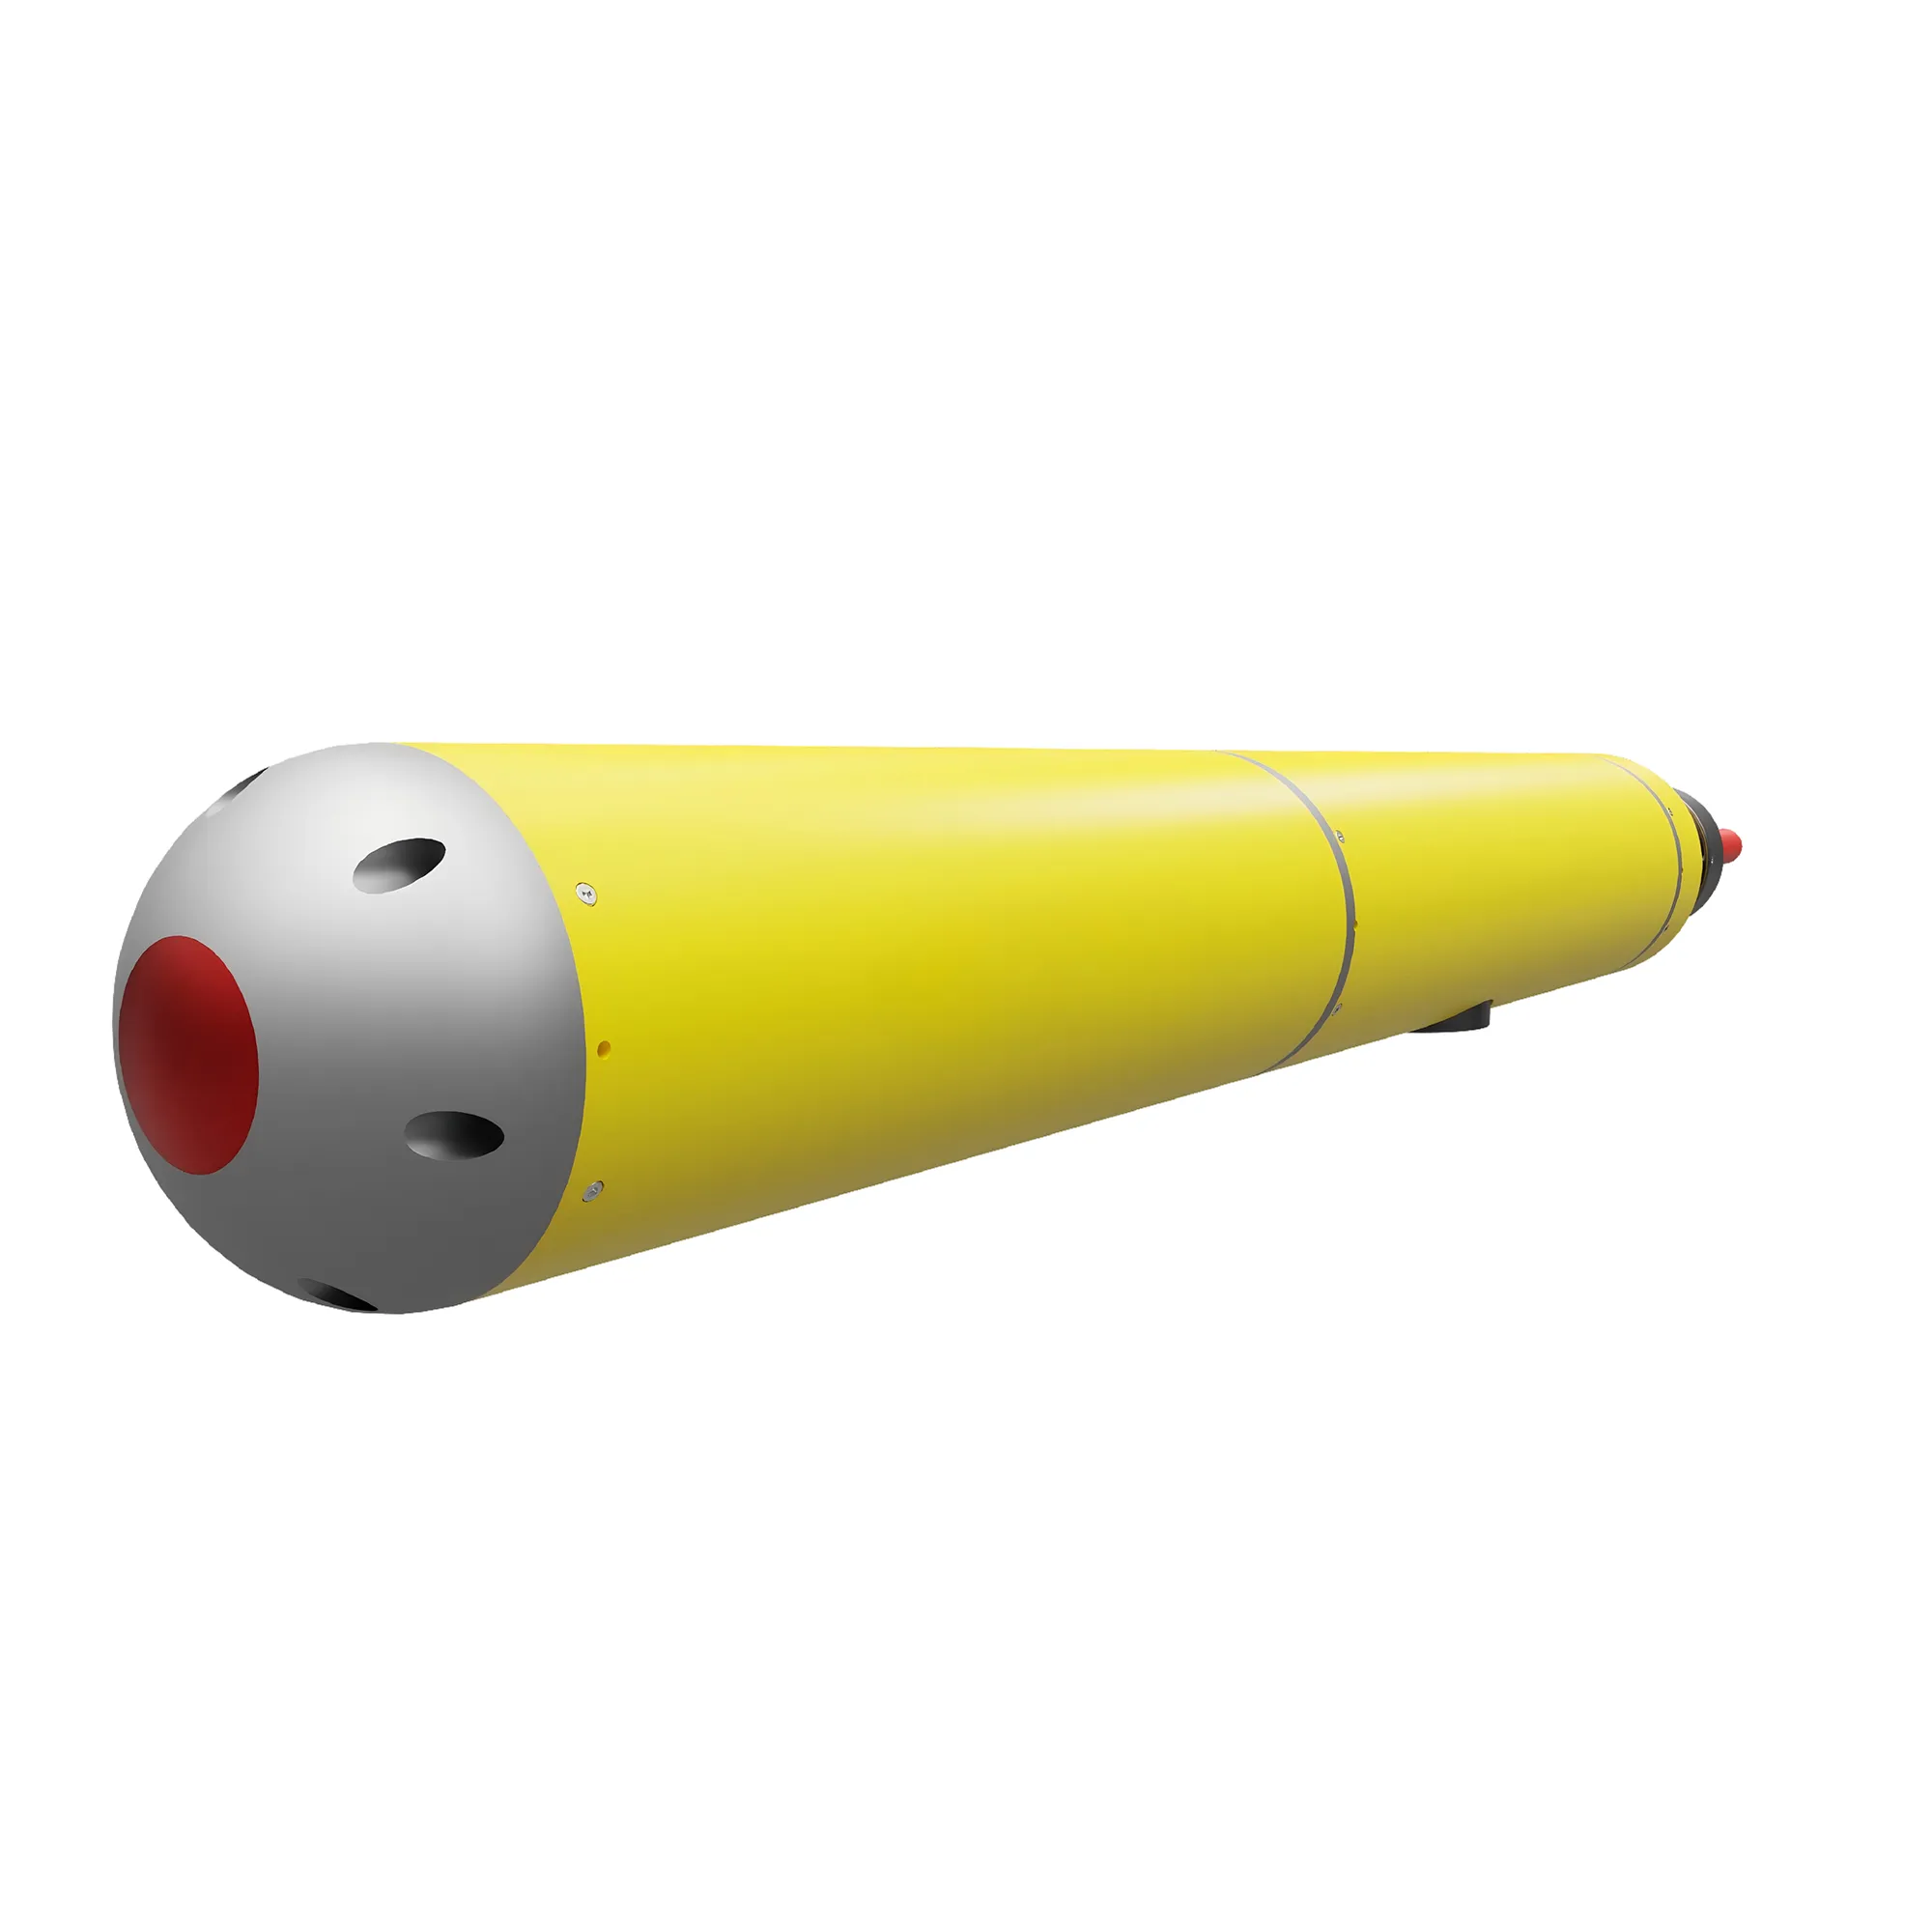
AUV-260 Small AUV är ett professionellt Autonomous Underwater Vehicle (AUV) designat för havsundersökningar i djupare vatten, undervattensinspektioner och oceanografiska forskningsapplikationer.
Med en optimerad elektronisk kontrollarkitektur, avancerat navigationssystem och förbättrad lastkapacitet erbjuder AUV-260 en kraftfull undervattensplattform för storskalig havsdatainsamling och komplexa undervattensoperationer.
Med en maximal driftsdjup på 500 meter är AUV-260 lämpligt för vetenskaplig forskning, offshore-ingeniörsinspektioner, havs miljöövervakning och undervattenskartläggningsapplikationer.
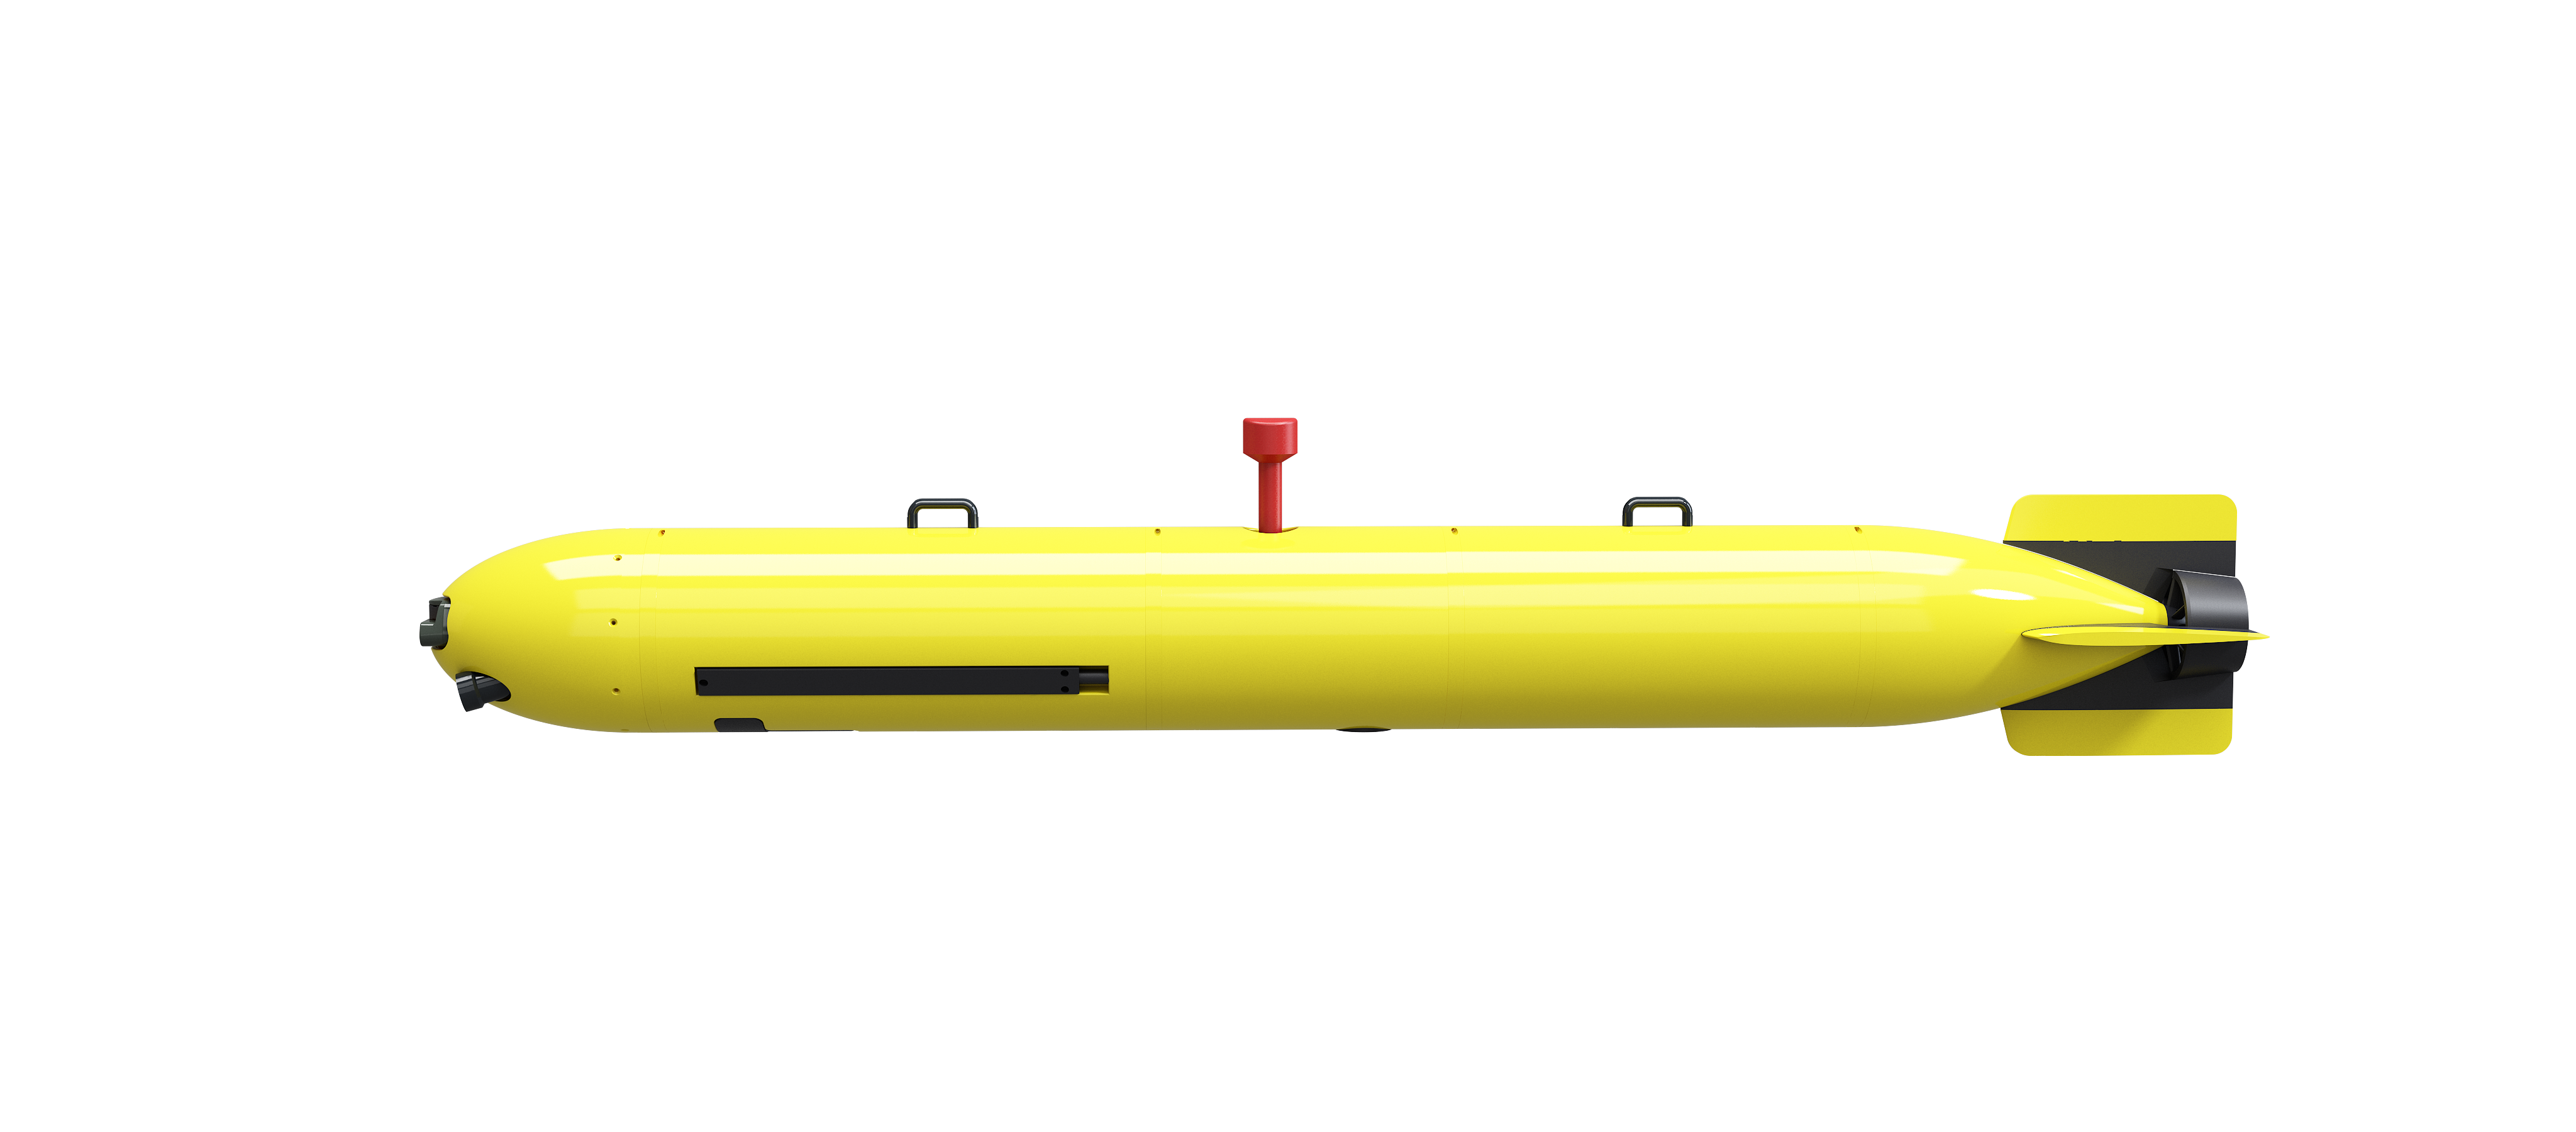
Produktparametrar
| Parameter | Specifikation | |
| Farkosttyp | Autonomous Underwater Vehicle (AUV) | |
| Fysisk storlek | Φ260mm × 2.5m | |
| Vikt | 100kg (Standard) | |
| Lastkapacitet | 20kg | |
| Maximal driftsdjup | 500m | |
| Hastighetsintervall | 1–6 knop | |
| Uthållighet | 12h (3 knop) | |
| Framdrivningssystem | Propellerframdrivning + tvärrorstyrning | |
| Navigationssystem | INS + DVL + GNSS + USBL integrerad navigering | |
| Navigationsnoggrannhet | Kommunikation | UHF, WiFi, 4G, AIS, Satellit (valfritt), Akustisk kommunikation (valfritt) |
| Kontrollsystem | Intelligent mjukvarukontrollsystem med visuell HMI | |
| Rörelsemöjligheter | Autonom navigering, spårning, hinderundvikning, fjärrkontroll | |
| Lastgränssnitt | Modulär sensorutökning |
Rekommenderade produkter
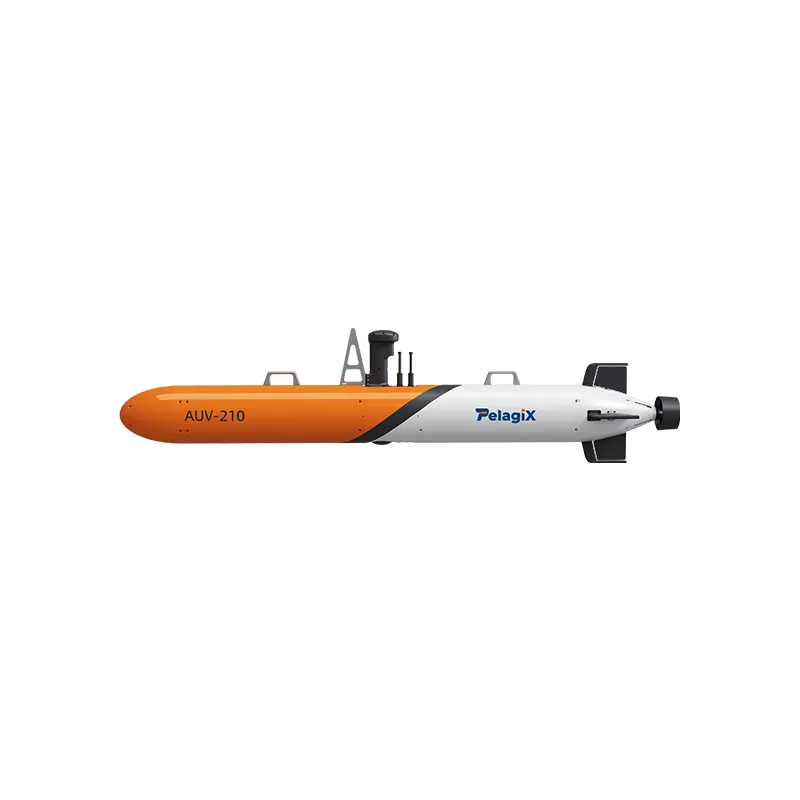
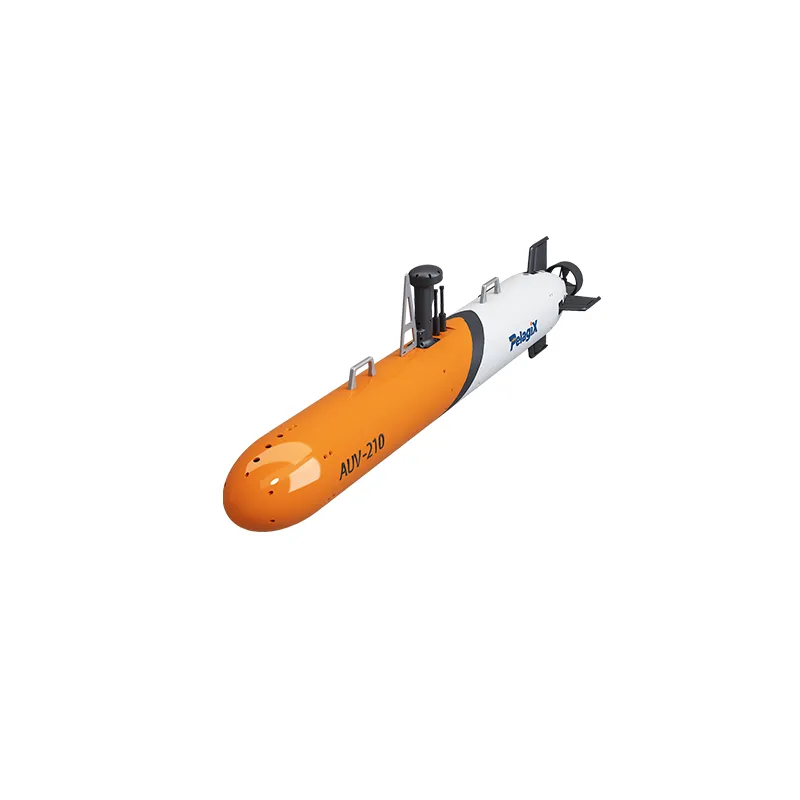
AUV-210 Liten AUV | Kompakt autonomt undervattensfordon för marinsurvey
AUV-210 Small AUV är ett kompakt autonomt undervattensfordon med exakt navigering, modulär lastintegrering och tillförlitlig prestanda för havsundersökningar, inspektioner och forskningsapplikationer.
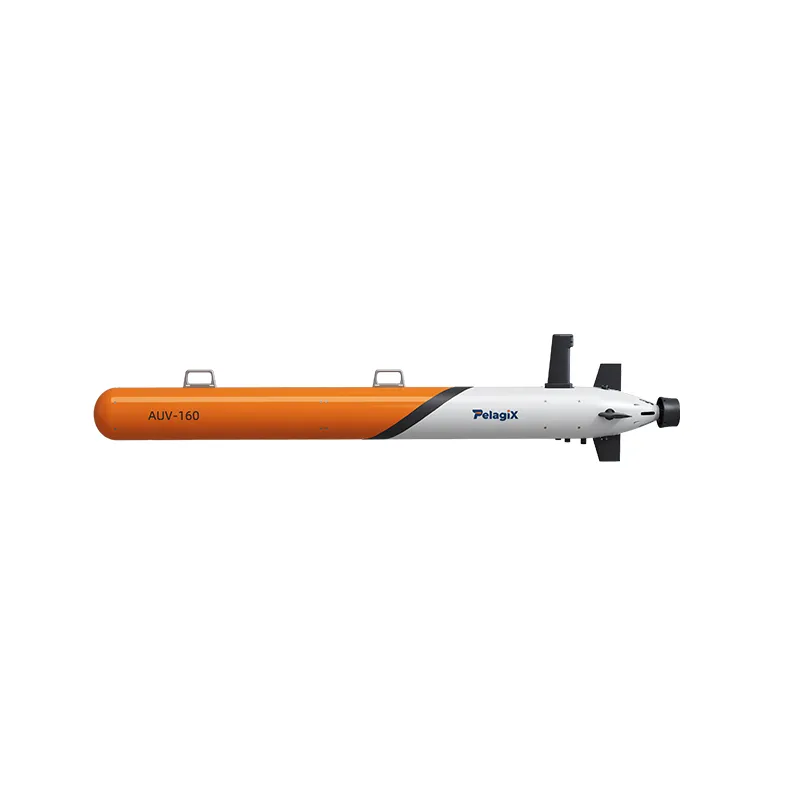
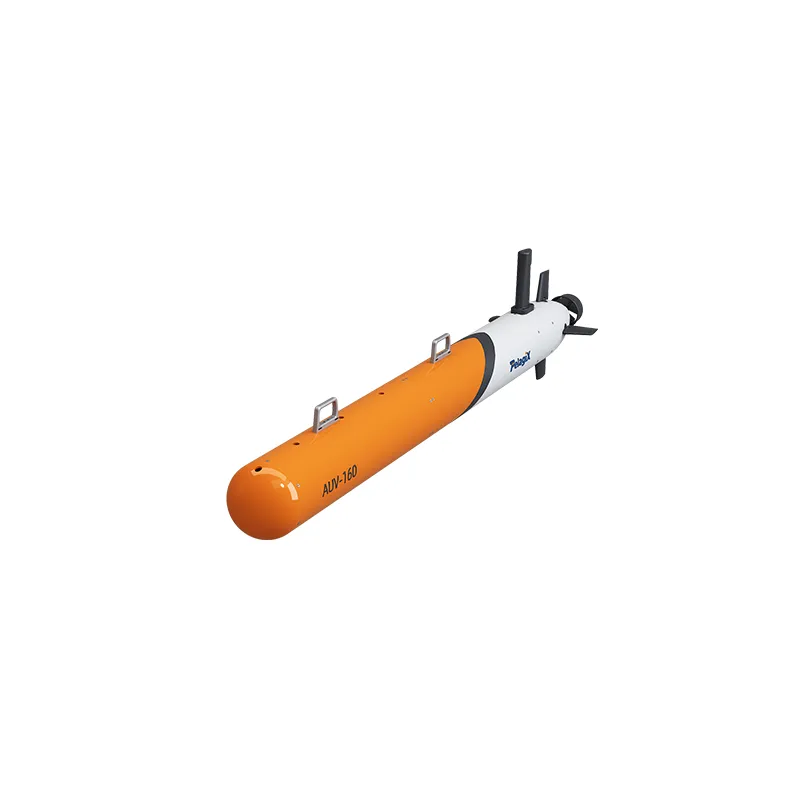
AUV-160 Micro AUV | Intelligent Autonomous Underwater Vehicle for Marine Applications
AUV-160 Micro AUV är ett intelligens autonomt undervattensfordon med modulär design, avancerad navigering och flexibel lastintegrering för tillämpningar inom marin undersökning, havsövervakning, kartläggning och forskning.
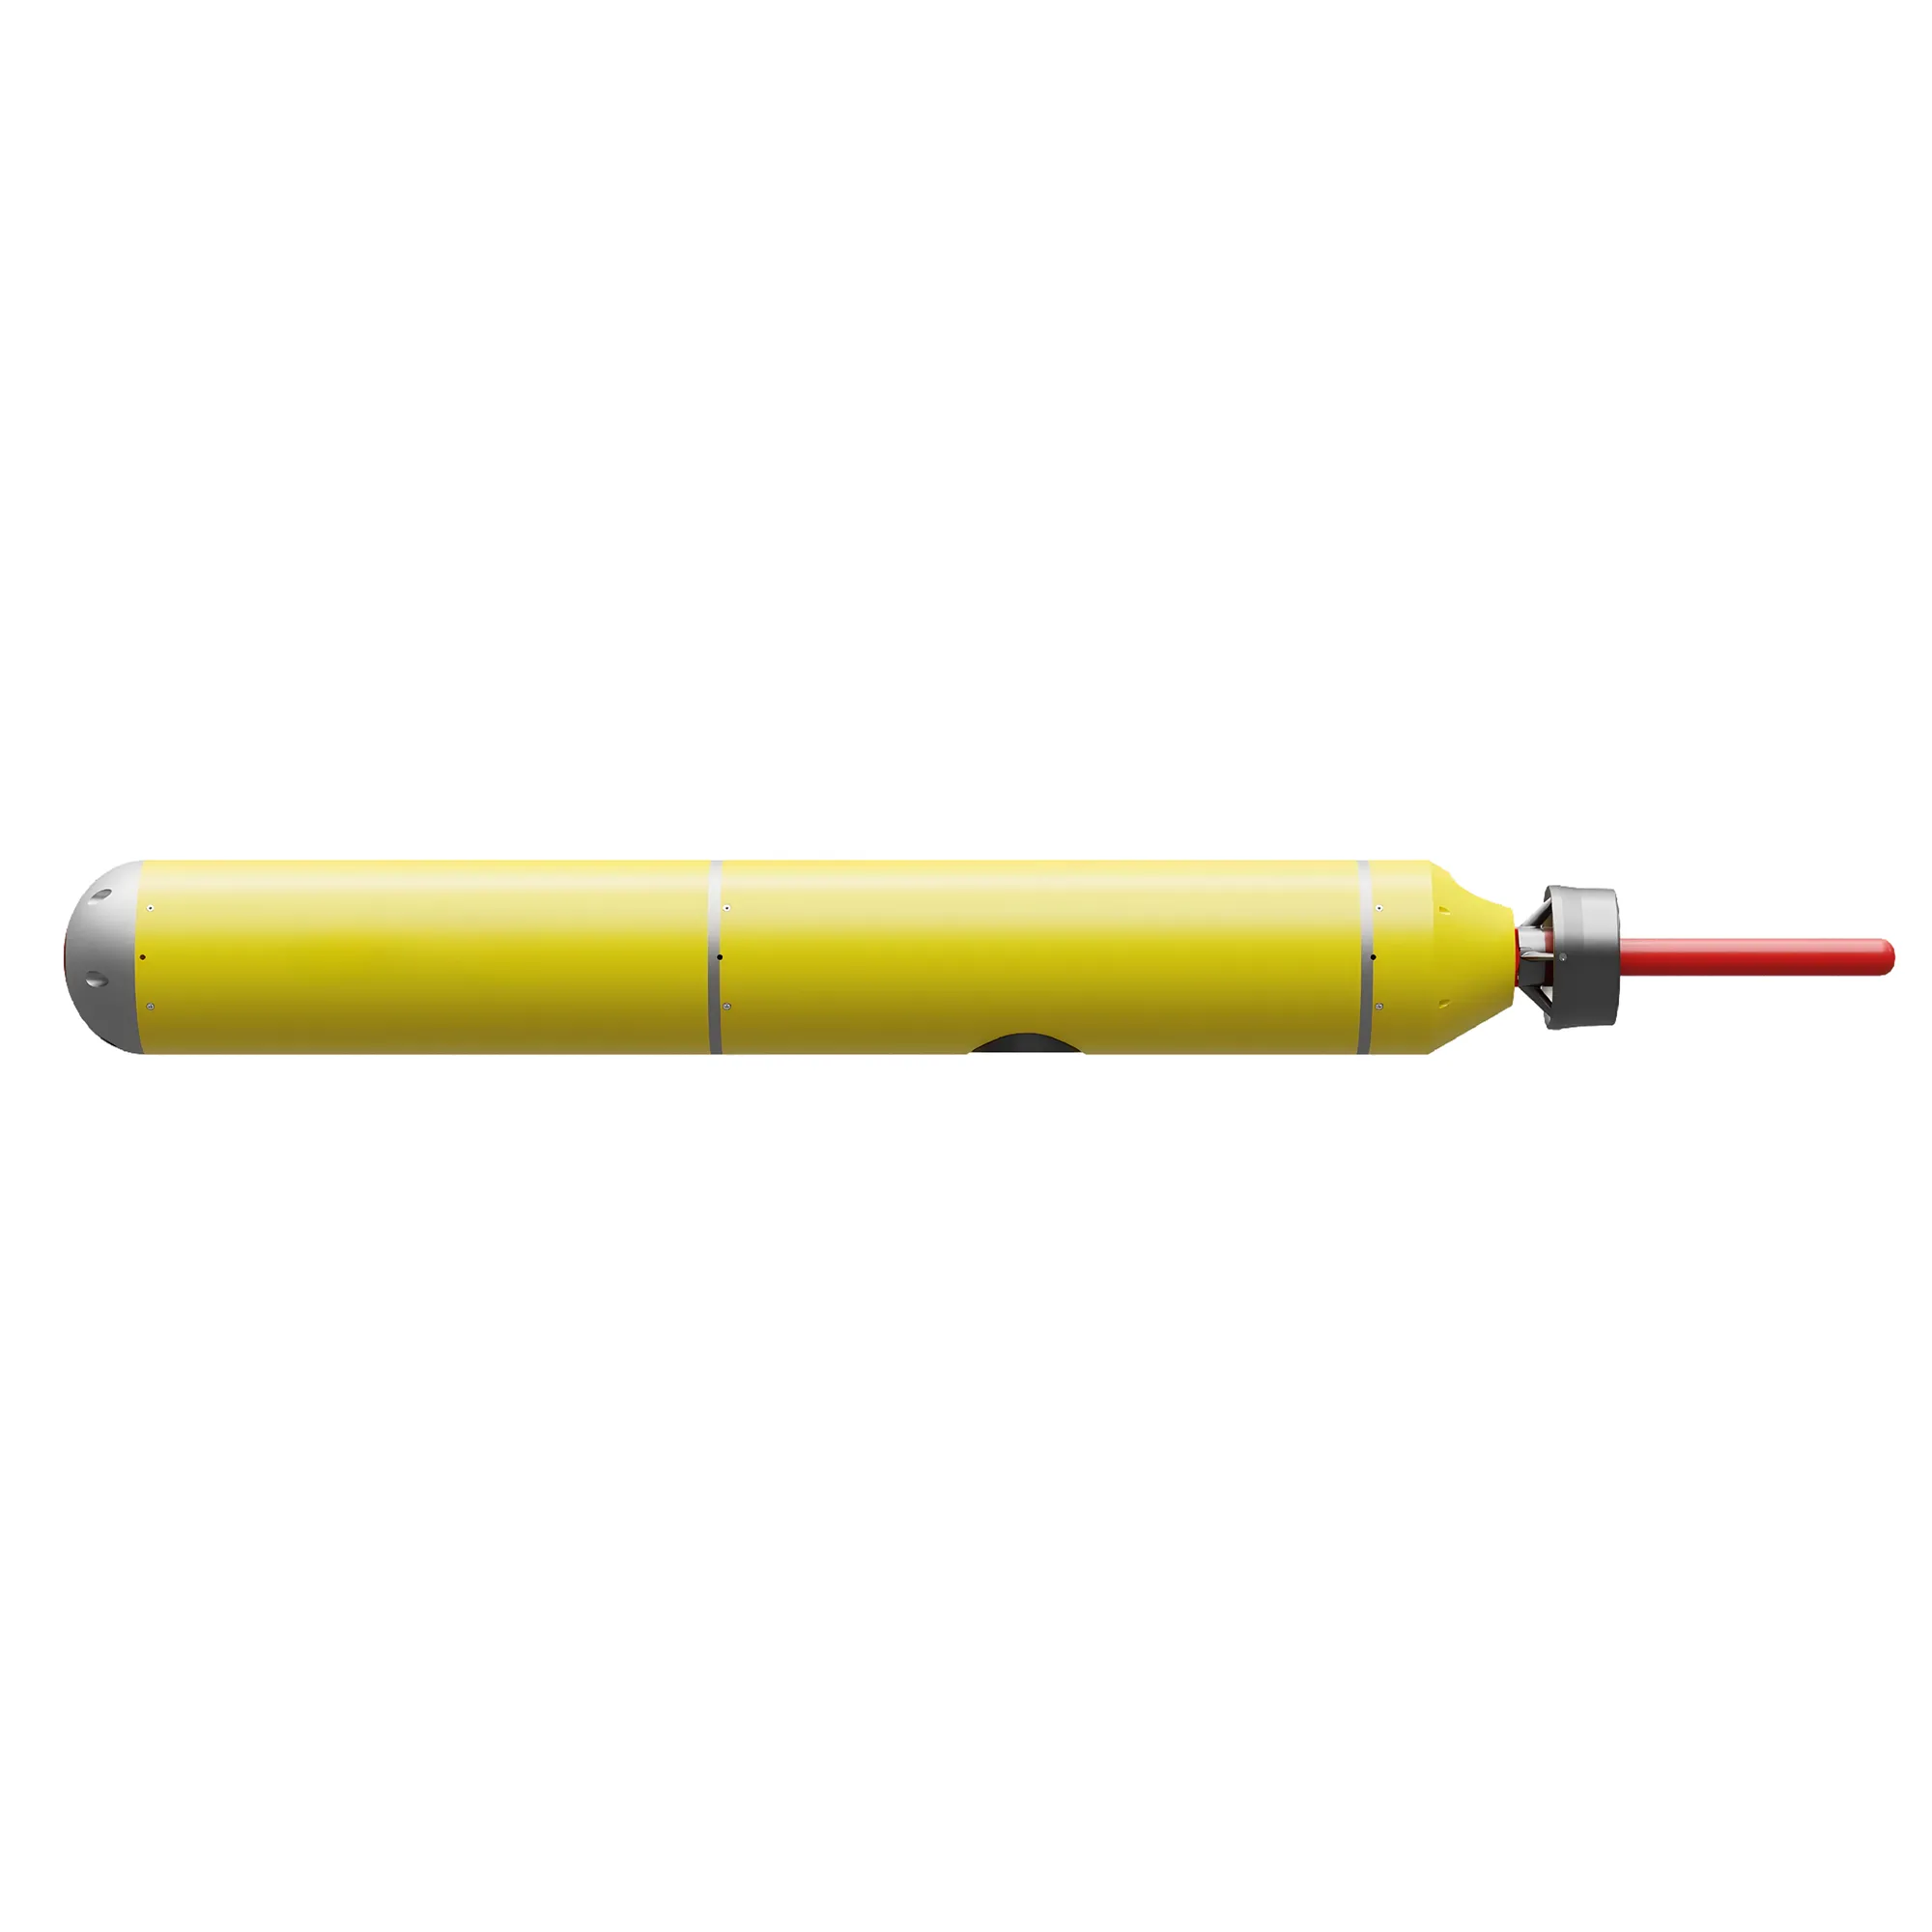
AUV-150 Micro AUV | Autonomt undervattensfordon för marin undersökning och utforskning
AUV-150 Micro AUV är ett autonomt undervattensfordon med tröghetsnavigering, modulär design och tillförlitlig prestanda för tillämpningar inom marinsurvey, kartläggning och havsforskning.


