Simuleringsövningar för AUV/ROV: 6 träningsscenarier inför verkliga sjöprov
News Details
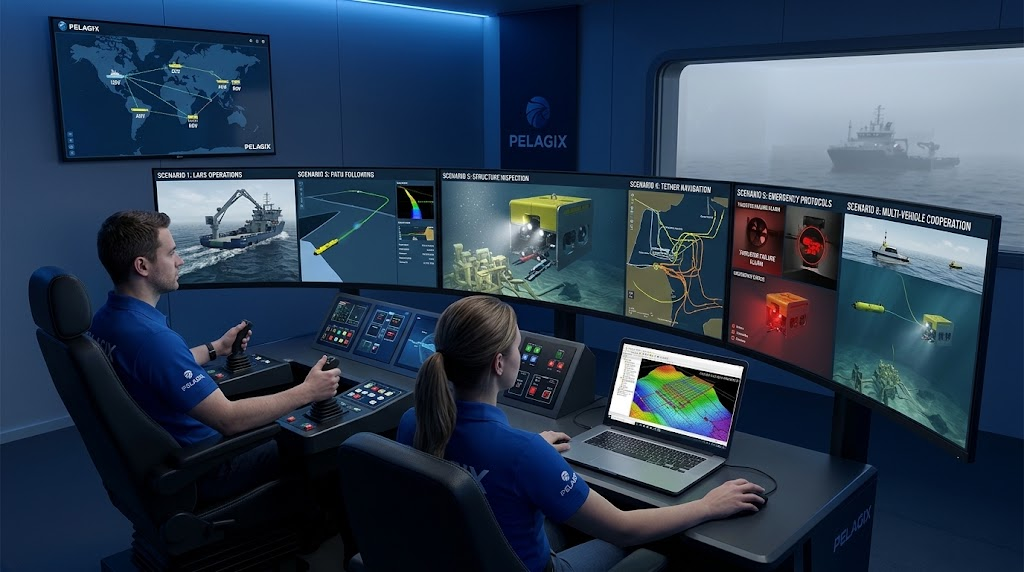
Att släppa ut undervattensrobotar i öppet vatten medför höga operativa risker och betydande ekonomiska kostnader. Hyresavgifterna för fartyg till havs är höga, och tuffa marina miljöer kan lätt skada dyrbar utrustning. På grund av dessa utmaningar måste testprocedurer och pilotförberedelser ske långt före lanseringsdagen. Genom att använda avancerade virtuella miljöer kan ingenjörsteam och piloter förfina sina procedurer på ett säkert sätt.
Innan man skickar dyr utrustning under vattnet förlitar sig operatörer i hög grad på virtuella testverktyg. Ett modernt ROV-simulatorträningsprogram gör det möjligt för team att öva på komplexa manövrar och hantera oväntade nödsituationer utan risk. Dessutom hjälper användningen av högupplösta simuleringsplattformar för undervattensrobotar ingenjörer att utvärdera fordonets fysik och sensorsvar under tuffa undervattensförhållanden. I den här guiden kommer vi att gå igenom sex viktiga träningsscenarier som varje undervattesteam bör köra innan de genomför riktiga sjöprov.
Scenario 1: Driftsättning av system för sjösättning och bärgning (LARS)
Att sjösätta en undervattensmaskin från ett stödfartyg är ofta en av de farligaste faserna i ett uppdrag. Kraftiga vågor, kraftigt fartygsgung och starka ytströmmar kan få fordonet att svänga oväntat in i fartygets skrov.
Genom att köra en integrerad USV AUV ROV-simulator kan piloter öva på lanserings- och återvinningsprocedurer under tuffa sjöförhållanden. Programvaran modellerar vågrörelser, vinschdynamik och tethållningens spänningar i realtid. Detta gör att besättningsmedlemmar kan bemästra precis timing, kabelhantering och dockningslås innan de arbetar på ett rörligt fartygsdäck.
Scenario 2: Automatisk följning av vägar och undanmanövrering av hinder
Att navigera nära undervattensstrukturer kräver extrem noggrannhet. Innan ett autonomt undervattensfarkost (AUV) färdas i närheten av rörledningar eller stag måste dess navigeringslogik genomgå grundliga tester.
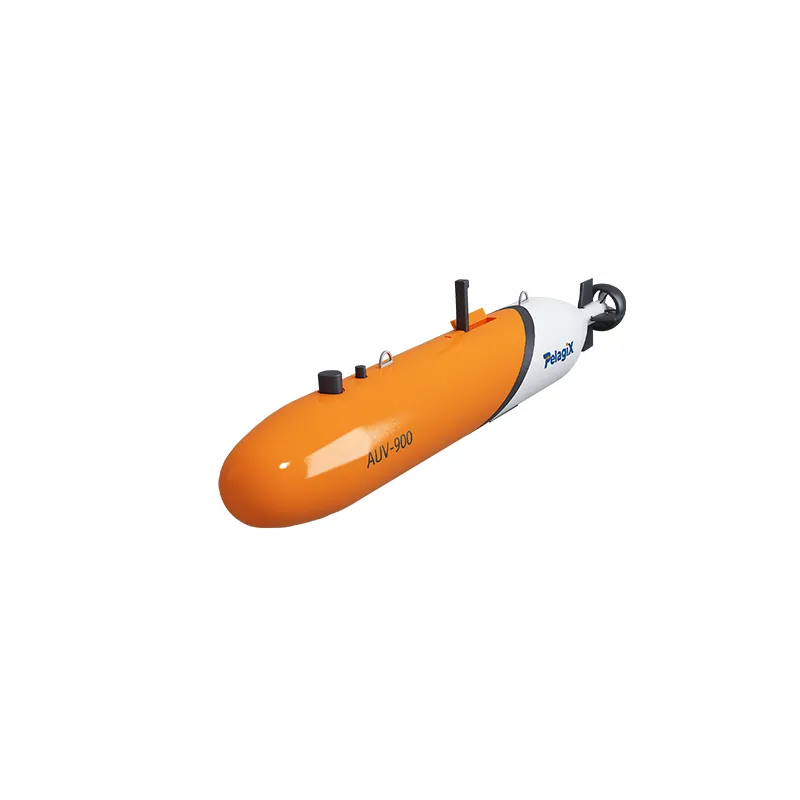
Operatörer använder AUV-programvara för uppdragsplanering för att rita sökrutor, rita upp vägpunkter och ställa in djupgränser. Under simuleringen testar ingenjörer hur fordonet reagerar när akustiska sensorer upptäcker oväntade hinder, till exempel nedfallna skräp eller fiskenät. Pelagix tillhandahåller robusta undervattenslösningar som är konstruerade för högnoggrann navigering, vilket möjliggör en smidig integration mellan planeringsprogramvara och autonom fordonshårdvara.
Scenario 3: Komplex inspektion av undervattensstrukturer
Att inspektera djuphavsstrukturer, såsom havsbaserade vindturbiner eller undervattensbrunnstestrar, kräver att piloter håller stadiga positioner i trånga utrymmen. Ett enda felaktigt drag kan störa sensorflödena eller orsaka en kollision.
Genom realistiska AUV ROV-simuleringsövningar kan piloter träna på att sväva nära komplexa undervattensgeometrier. Simuleringen återger thrusterresponsen, vattenmotståndet och de optiska kamerabilderna. Piloterna lär sig att navigera med hjälp av ekolod och kameravy, vilket säkerställer att de kan samla in rena inspektionsdata under verkliga offshore-körningar.
Scenario 4: Tetherhantering och flödeslinjenavigering
För undervattensrobotar med tjuder är kabelhantering en ständig utmaning. Långa sladdar kan fastna i undervattensstrukturer, eller så kan starka strömmar skapa kraftigt motstånd som drar fordonet ur kurs.
Att använda ett ROV-simulatorträningssystem hjälper piloter att behärska kontrollen av tjudringen under varierande strömförhållanden. I simulatorn övar operatörerna sig på att flyga runt undervattensmanifoldstrukturer utan att trassla in navsnäckan. De lär sig att övervaka töjningen på tjudret, hantera spolhastigheten och justera framdrivkraftens utdata för att hålla fordonet stabilt.
Scenario 5: Nödprotokoll och systemfel
I djuphaven kommer det förr eller senare att hända oväntade systemfel. Propellrarna kan kärva, kommunikationslänkarna kan brytas och sensorerna kan misslyckas. Hur en pilot eller autonom algoritm reagerar under de första sekunderna avgör om fordonet återvänder säkert.
Att köra en simulering av en undervattensrobot med feltillförsel gör det möjligt för team att öva på nödsituationer. Instruktörer kan fjärrstyra fel på propellrar, läckagelarm eller strömavbrott. Piloter övar sig på att byta till manuell överstyrning, släppa ballast eller aktivera automatiska återställningslägen. Pelagix designar undervattensutrustning med säkerhet och redundans i åtanke, vilket säkerställer att fordon kan återhämta sig säkert när oväntade händelser inträffar.
Scenario 6: Samarbetsoperationer med flera fordon
Moderna marina uppdrag förlitar sig i allt högre grad på flera robotplattformar som arbetar tillsammans. Till exempel kan ett obemannat ytfartyg (USV) fungera som en relästation på ytan, medan en AUV samlar in akustiska data och en ROV utför målinriktat arbete under vattenytan.
Med hjälp av en multi-agent USV AUV ROV-simulator kan operatörer testa kommunikationslänkar och samarbetsflöden mellan yt- och undervattenssystemet. Teamet övar på att spåra fordonspositioner via akustiska modem, överföra uppdragsplaner under dyket och samordna gemensamma uppgifter. Detta säkerställer ett smidigt samarbete mellan alla ytenheter och undervattensenheter under direkta försök.
Slutsats
Att genomföra grundliga virtuella tester är det mest effektiva sättet att skydda undervattensutrustning, utbilda piloter och garantera projektets framgång. Från vägtestning i AUV-programvara för uppdragsplanering till att köra högriskfyllda AUV ROV-simuleringsövningar, eliminerar den virtuella förberedelsen kostsamma misstag innan du ger dig ut på vattnet. Att investera tid i kompletta simuleringsarbetsflöden skapar en säkrare, snabbare och mycket effektivare undervattensoperation.


