Alla nyheter
Hur man matchar undervattenspropellerns kraft med nyttolast, tärdragg och svävande uppgifter
2026/10/19
Uppskjutning och bärgning av AUV: Den väsentliga planeringsguiden
2026/10/19
ROV-inspektionschecklista för dammar: portar, intag, sediment och dokumentation av sprickor
2026/10/14
Djuphavs-AUV-planering för mineralletermning och oceanografiska undersökningar
2026/10/14
Hur prognoser för mesoskaliga virvlar förbättrar planeringen av AUV-under sökningar
2026/10/09
Hur digitala tvillingar förbättrar inspektionsplaneringen för undervattensfarkoster inom havsbaserad vindkraft
2026/10/09
Digitala tvillingar för planering av AUV/ROV-uppdrag och havsövervakning
2026/09/28
ROV-system för inspektion av dammar, pipelines och undervattensinfrastruktur
2026/09/28
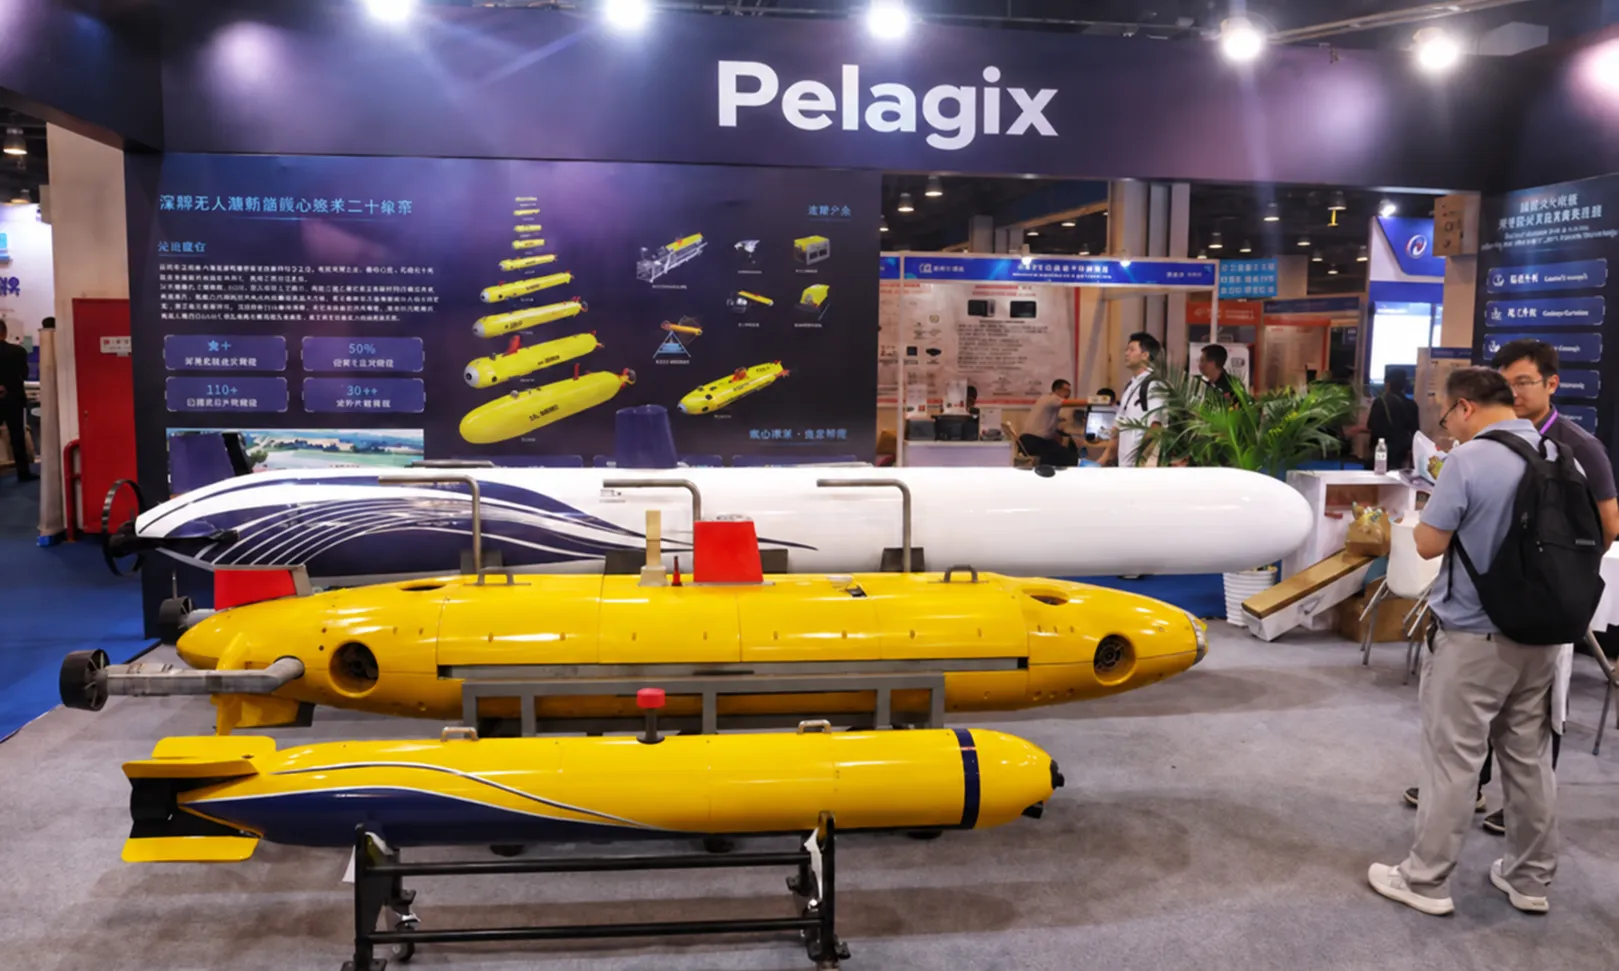
Pelagix presenterar obemannade undervattensfordon på Kinas internationella försvarselektronikmässa
2026/09/23
Högverkningsunder vattenthruster för AUV- och ROV-plattformar
2026/09/14
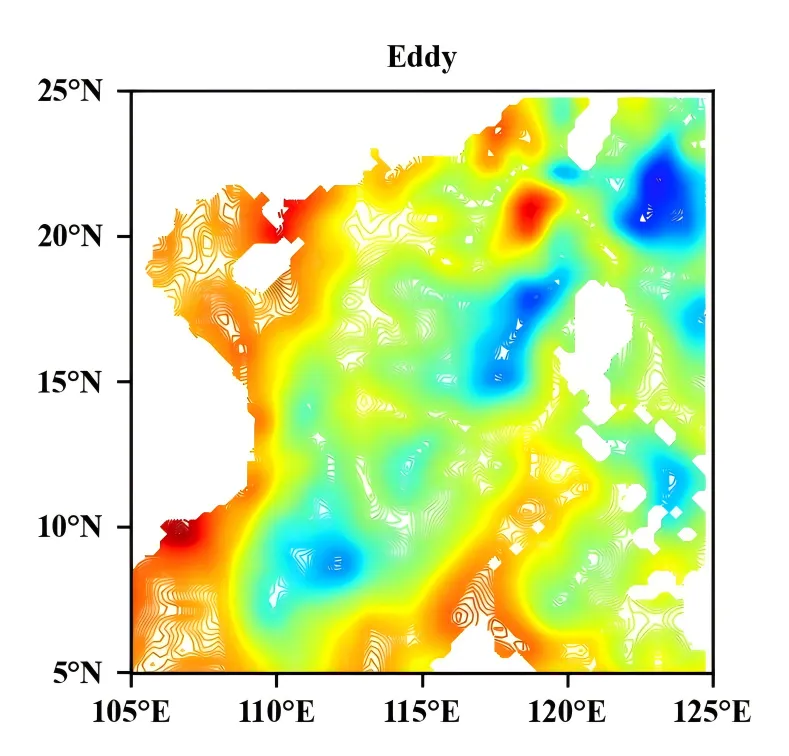
AI Havsförutsägelse: Från djuphavsdata till mesoskalig eddyprediktion
2026/09/14
CTD-sensorer och modulerbara lastar för oceanografiska mätningar
2026/09/11
Underwater Docking Stations for Long-Endurance AUV Operations
2026/09/11
ROV Payload, Thrusters och Tether-krav: En B2B-köparhandbok
2026/09/11
Hur man väljer en tillverkare av djupvatten-AUV för 6000-metersuppdrag
2026/09/08
AUV mot ROV: Välja rätt undervattensfordon för ett undersökningsprojekt
2026/09/08


